运动与负重搬运
研究人类与蚂蚁运动及负重搬运的生物力学,重点关注个体和集体协调。
了解 CAB 7 项目 →图卢兹大学 · CBI / CRCA / CAB
从蚂蚁到人类
从运动到协作搬运
从外骨骼到生物启发系统
本网站介绍我在大学职业生涯中开展或协调的研究、项目、教学及所承担的职责。
大学科研与教学依靠集体努力。本网站旨在介绍这种投入及公共资助所促成的工作,面向希望了解其意义的公众、学生及各学科同仁。
力学行为学


理解生物体的力学特性及其相互作用如何促成行为涌现,并探索将这些机制应用于生物启发系统。
两项互补项目:理解人类与蚂蚁的运动及负重搬运,再利用尺度规律将这些知识应用于机器人与外骨骼。
研究人类与蚂蚁运动及负重搬运的生物力学,重点关注个体和集体协调。
了解 CAB 7 项目 →跨尺度的时空缩放:昆虫的高效运动、机器人腿及辅助人类协作搬运的外骨骼。
了解 CAB 10 项目 →博士毕业后的职业发展
所列岗位为博士毕业生在论文答辩后三个月时已知的首份工作。
Performance en Rugby à XV : articulation entre indicateurs collectifs et impact individuel. 指导教师:Pierre Moretto ; Cristian Pasquaretta.
Morphologie fonctionnelle et biomécanique du transport de charge chez la fourmi. 指导教师:Pierre Moretto ; Vincent Fourcassié.
Vers un indice de charge des impacts au Rugby à XV : études préliminaires des données des systèmes embarqués. 指导教师:Pierre Moretto ; Saad Drissi.
Biomécanique du transport de charge collectif. 指导教师:Pierre Moretto ; Nicolas Turpin.
Biomécanique du transport collectif de charges, vers une application clinique. 指导:Pierre MORETTO (50 %) ; 共同指导 Vincent Fourcassié.
答辩 : 30/01/2019
Biomécanique et énergétique de la locomotion et du transport de charge chez la fourmi. 指导教师:Vincent Fourcassié ; Pierre Moretto.
Biofeedback pour l'optimisation de la locomotion : conception et validation d'un système embarqué d'évaluation de la locomotion à partir des pressions plantaires. 指导:Pierre MORETTO (50 %) ; 共同指导 Anne Ille.
答辩 : 19/06/2017
Une nouvelle approche du cyclisme : la transition assis-danseuse comme prétexte à l'étude de l'optimisation du mouvement. 指导:Pierre MORETTO (50 %) ; 共同指导 Bruno Watier.
答辩 : 15/06/2016
Utilisation de la modalité auditive dans un dispositif embarqué de biofeedback utilisé dans le contexte de la marche pathologique. 指导:Pierre MORETTO (50 %) ; 共同指导 Philippe Truillet (IRIT).
答辩 : 17/06/2016
Restitution d’Énergie Élastique et Locomotion (REEL) : une approche adimensionnelle. 指导:Pierre MORETTO (50 %) ; 共同指导 Bruno Watier.
答辩 : 2014
Baropodometric Information return device for foot unloading. 指导:Pierre MORETTO (50 %) ; 共同指导 A. Thevenon.
Similitude dynamique lors de la course à pied : Développement et validation d'un nouveau nombre adimensionnel. 指导:Pierre MORETTO (100 %).
Approche fonctionnelle du contrôle de la locomotion humaine. 指导:Pierre MORETTO (50 %) ; 共同指导 Yann Coello.
答辩 : 07/12/2007
Définition des pressions plantaires par l'approche dimensionnelle de la marche. 指导:Pierre MORETTO (50 %) ; 共同指导 A. Thevenon.
答辩 : 2004
Développement et validation d’un dispositif de bouclage bio-rétroactif baropodométrique. 指导:Pierre MORETTO (80 %) ; 共同指导 G. Lensel.
标题沿用网站现有表述,待确认。
Approche adimensionnelle de la marche. 指导:Pierre MORETTO (50 %) ; 共同指导 P. Pelayo.
答辩 : 2002
标题沿用网站现有表述,待确认。
仪器研发 · 学术指导 · 合作
开发测量力学相互作用的工具,理解个体与集体表现。
01 · 蚂蚁尺度的仪器研发
如何测量蚂蚁运动时各足产生的微小力?这项与以下研究者和机构的合作: Vincent FOURCASSIÉ 和 LAAS-CNRS 将生物力学与光学传感器设计相结合,利用可变形微柱阵列,把相机观察到的位移与支撑平面内的力联系起来。
MANSARD et al. (2026) 提出一种大视野装置,可在多个步态周期中同时测量各足的平面内力,报告的分辨率为 0.5 µN。项目侧重于可适配、稳健且低成本的系统。共同作者:Vincent MANSARD、Elliot PERREZ、Dorian GAUTIER、Julien ROUL、Christian BERGAUD、Pierre MORETTO 和 Vincent FOURCASSIÉ。[1]
该硕士二年级论文记录了足部与微柱的接触及荧光跟踪。[2] 目前正在研究法向分力的估算方法。
02 · 橄榄球与团队运动
Vers un indice de charge des impacts au rugby à XV : études préliminaires des données des systèmes embarqués. 导师:Pierre MORETTO;共同导师:Saad DRISSI.
该研究通过 Stade Toulousain 的 CIFRE 产学合作博士项目开展,于 2023 年答辩,旨在利用可穿戴系统建立冲击负荷指标,并研究加速度数据表征球员力学负荷的能力与局限。[3]
以下作者的论文: LOKTEFF et al. (2022) 分析了精英俱乐部两个赛季的数据。冲击频率与强度因位置而异:后卫受到的冲击次数少于前锋,但强度更大。这提示应根据位置要求调整负荷监测。[4]
Performance en Rugby à XV : articulation entre indicateurs collectifs et impact individuel. 导师:Pierre MORETTO;共同导师:Cristian PASQUARETTA.
该论文通过与 Colomiers Rugby 的 CIFRE 合作完成,于 2025 年答辩,将比赛分析与团队表现联系起来。[5]
BÉCHARD et al. (2025) 研究了一支成绩优异球队的 34 场比赛,区分开放式进攻与定位球阶段产生的突破。动态突破在主客场均与更有利的分差相关;静态突破的关联则更依赖比赛地点。结论限于一支球队和一个赛季,不构成普遍规律。[6]
与 Thomas BÉCHARD、Pierre MORETTO、Sébastien DÉJEAN 和 Cristian PASQUARETTA 合作, ODET et al. (2025) 提出结合机器学习与可解释性的方法。模型通过表现指标预测结果,再用 SHAP 分析解释三个层面的指标作用:总体趋势、球队优劣势以及单场比赛诊断。目标是让分析师和教练能够理解预测依据。[7]
这些工作推动了集体动力学研究;我通过博士指导及促成 Cristian PASQUARETTA 加入团队的科研合作参与其中。我在 CAB 9 的工作包括:i)将冲击检测与量化纳入体育集体运动的分析和预测;ii)研究向球员提供反馈对个体体能及球队集体组织的影响 (项目 TIRIS Sens-Perf 2026–2030,进行中). SUSP 项目征集 — Scaling Up Science Program ↗
CAB 7 项目 · 比较生物力学
从蚂蚁到人类 · 从运动到协作搬运
搬运重物时如何保持稳定?身体节段间的协调及伙伴间的相互作用如何影响运动?本项目结合行为观察、力学测量与建模,理解这些适应机制。
理解负重搬运中的足部接触、解剖结构与稳定性,并构建仿生模型。
初步研究表明,工蚁的形态影响其搬运或拖拽负载的选择;相对于自身质量,小型蚂蚁的运输效率更高 (Bernadou et al., 2016).
前期工作 · 论文已提交,2019 年
Biomécanique et énergétique de la locomotion et du transport de charge chez la fourmi. 导师:Vincent FOURCASSIÉ;共同导师:Pierre MORETTO.
论文研究以下物种的足部运动、质心位移与能量消耗: Messor barbarus。通过比较不同体型工蚁及不同质量负载,理解搬运约束及其与蚁群食物供应的关系。[T1]
论文发现。 空载时,大型工蚁通过调整足部接触,补偿头部相对较大导致的不平衡。负重时,不同体型间的步态差异减小;观察提示后足抓地可限制向前倾覆。简单模型表明,仅尺度效应即可解释搬运能力差异中的很大一部分。[1]
因此,搬运能力不仅取决于体型,也取决于足部接触与稳定性。
前期工作 · 论文已提交,2024 年
Morphologie fonctionnelle et biomécanique du transport de charge chez la fourmi. 导师:Pierre MORETTO;共同导师:Vincent FOURCASSIÉ.
该工作通过功能形态学及蚂蚁关节模型拓展行走观察,将解剖结构与实测运动联系起来。[T2]
论文发现。 与 Santiago ARROYAVE-TOBON 等共同完成的研究结合微型 CT、同步录像与 OpenSim 仿真,评估以下物种模型的可靠性: Messor barbarus :在所测试条件下,计算所得运动对视频标记位置误差的敏感性约为关节几何不确定性的四倍。[2]
要解释如此微小昆虫的运动,精确的视频跟踪至关重要。该研究为更完整的生物力学模型奠定方法学基础。
当前研究 · 在研博士课题
Barba-Mim : vers un modèle biomimétique de Messor barbarus sous OpenSim. 导师:Pierre MORETTO.
该在研工作将解剖影像与可用于仿真的三维表示联系起来,继续完善模型。下方动画展示微型 CT 分割及后续三维重建,说明模型构建的一个阶段;论文结果将在验证后陆续呈现。
微型 CT 提供昆虫的断层图像。分割识别各断层中的结构;将其组合后,在数字模型中恢复表皮、肌肉及内突等结构的三维几何形态。
这些几何结构支持 OpenSim 动力学模型,使其能够基于优化准则进行仿真,并与实验观察到的运动比较。
动画来源:CBI-CRCA-SVERKALOV 2026。
理解两名搬运者如何在负载质量、精度及辅助装置的影响下协调用力。
前期工作 · 2021 年发表论文
Biomécanique du transport collectif de charges, vers une application clinique. 导师:Pierre MORETTO;共同导师:Vincent FOURCASSIÉ.
研究问题与方法。 负载增加时,两名搬运者如何调整步态?每组搬运相当于两人体质量总和 20%、30% 或 40% 的物体。分析将两人与物体视为整体系统,同时测量各搬运者的关节负荷。
论文发现。 参与者缩短步长,并减小整体质心的垂直位移。关节负荷及协调的不对称性提示存在“搬运者—引导者”组织方式。超过 30% 的负载条件后,关节负荷在伙伴间分配得更均匀,但整体的摆动机制变差。
共同承担负载不等于均匀分担用力:双人组合会根据力学约束调整合作方式。
前期工作 · 2023 年博士论文答辩
Biomécanique du transport de charge collectif. 导师:Pierre MORETTO;共同导师:Nicolas TURPIN.
这些研究属于 ANR CoBot — 协作机器人 项目(ANR-18-CE10-0003),由 CRCA、LAAS-CNRS 与留尼汪大学 IRISSE 实验室合作开展。对人类搬运者之间协调行为的研究,有助于理解并设计人机协作搬运。
搬运精度。 十组参与者搬运负载,比较普通搬运与同时保持负载上小球稳定的任务。精度要求降低行走速度、质心振荡幅度及机械能回收率,同时使两名搬运者的关节负荷分配更加均衡。[4]
向前与向后行走。 研究比较不同行走方向下的质心运动,并延伸至担架式搬运。结果显示,协作搬运会改变步态参数,并减小关节运动幅度。[7, 8]
当前研究 · 在研博士课题
Influence d’un exosquelette artificiel sur le transport collectif de charge. 导师:Pierre MORETTO.
论文研究与 Khalil BEN MANSOUR 合作、由贡比涅技术大学(UTC)设计的 ErgoSkel,旨在量化减轻承重对两名搬运者各自贡献及任务分工的影响。
研究关注机械辅助如何改变双人组织方式:搬运条件变化时,伙伴如何重新分配用力并调整协调?这些问题延伸了关于负载质量与集体动作精度的研究。在研论文结果将在验证后呈现。
有、无外骨骼的协作搬运实验在图卢兹 F2SMH 运动分析实验室的以下平台开展: PRIMH ↗。Chloé KEMANDJOU 的博士研究,导师为 Pierre MORETTO。
蚂蚁的前期研究阐明了形态、足部接触和搬运的联系。人体研究中,FUMERY 和 SGHAIER 揭示了质量及精度如何改变双人协调。Dmitry SVERKALOV 与 Chloé KEMANDJOU 的在研博士课题分别通过仿生建模和搬运辅助拓展这些方法。
长期目标是整合这些知识,提出适用于协作搬运的仿生外骨骼及控制方法。这仍是一项研究目标。
从履历中选取与 CAB 7 及其向 CAB 10 的延伸直接相关的论文,并补充 Pohod15Leg 会议报告。
SVERKALOV D. Barba-Mim : vers un modèle biomimétique de Messor barbarus sous OpenSim. 在研博士课题,SEVAB 博士研究合同。
KEMANDJOU C. 人工外骨骼对协作搬运的影响。 在研博士课题,研究与 Khalil BEN MANSOUR 合作、由 UTC 设计的 ErgoSkel。
从外骨骼到生物启发系统 · CAB 10 项目
通过无量纲分析、六足机器人及协作搬运辅助,将运动和负重搬运知识与生物启发系统联系起来。
01 · 共同框架
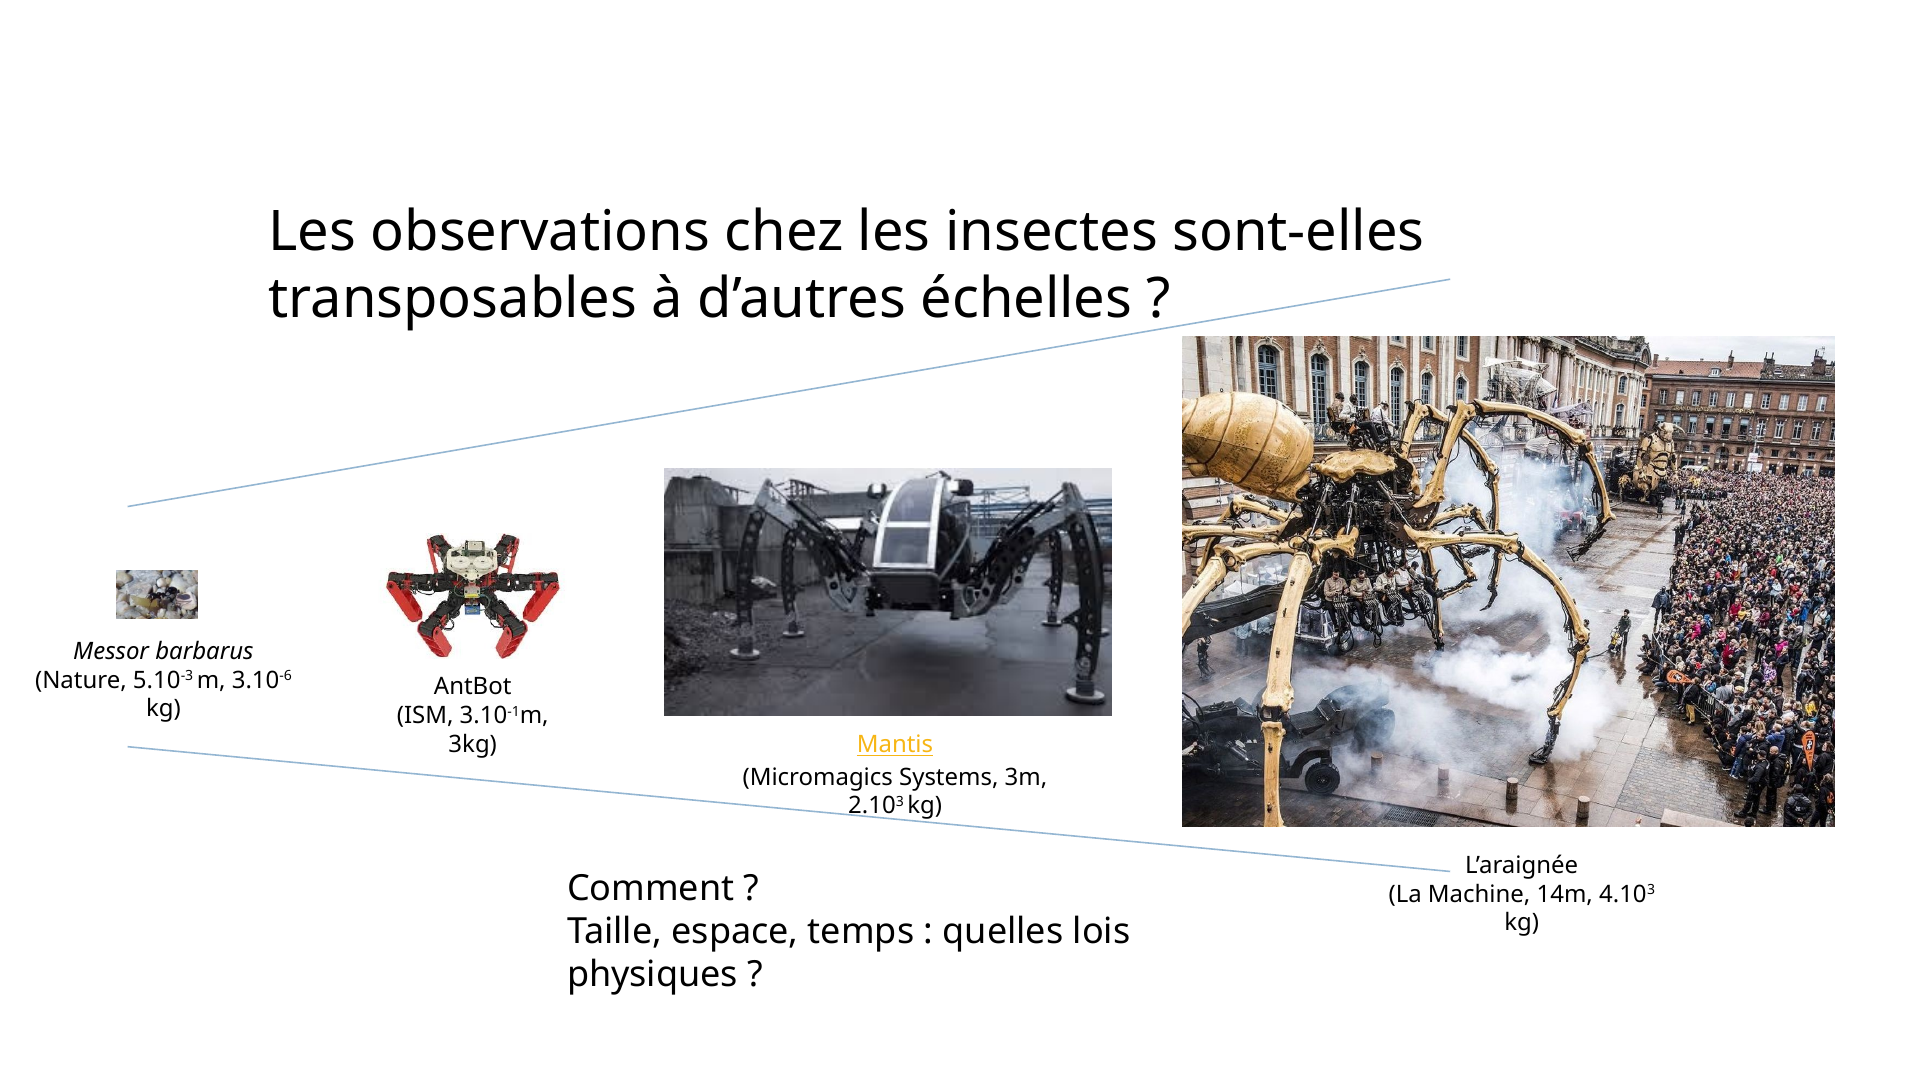
将蚂蚁的运动应用于机器人,需要同时考虑不同尺度下的尺寸与时间差异,即时空缩放。无量纲分析通过 VASCHY–BUCKINGHAM Π 定理确定无量纲数,以比较不同系统。对于给定物理变量,该定理确定表达变量间关系所需的独立无量纲群数量。
从左到右: Messor barbarus (约 5 毫米、3 毫克)、AntBot(ISM,30 厘米、3 千克)、Mantis(Micromagic Systems,3 米、2 吨)及 La Machine 的蜘蛛(14 米、4 吨)。这些系统展示了转移昆虫研究成果时必须考虑的尺寸与质量变化:哪些物理规律联系着尺寸、速度和特征时间? Pierre MORETTO et al., 2024 ↗
此处比较两种假设:由 FROUDE 数描述的重力主导动力学,以及由 REYNOLDS 数描述的黏性参与的动力学。对以下物种的比较: Messor barbarus 显示其更符合 FROUDE 相似性。在重力恒定时,特征时间及速度均随长度的平方根变化。
这些关系指导生物启发机器人腿的步频及关节速度选择。应用时还需考虑材料、刚度及节段间相互作用。
CAB 10 项目 · 从生物到人工系统
从六足机器人的生物启发腿到协作搬运辅助的未来应用。
01 · 六足机器人
Optimisation mécatronique d’un robot hexapode bio-inspiré pour une navigation autonome de longue distance. 导师:Stéphane VIOLLET;共同导师:Julien SERRES.
BRODOLINE 等介绍了研究并比较蚂蚁足与六足机器人腿性能的试验台。[1] 这项仪器研发工作通向 CAB 10:利用仿生与无量纲方法,探索向机器人腿及辅助外骨骼的跨尺度应用。
仿生腿 Pohod15Leg 源自以下研究者的工作:Ilya BRODOLINE,在马赛运动科学研究所(ISM)攻读博士期间完成,导师为 Julien SERRES 和 Stéphane VIOLLET。其几何结构受以下蚂蚁物种启发: Cataglyphis fortis,具有三个自由度,拟用于马赛开发的 AntBot 等六足机器人。[2]
02 · 研究展望
Influence d’un exosquelette artificiel sur le transport collectif de charge. 导师:Pierre MORETTO.
ErgoSkel V2 旨在整合蚂蚁与人体项目,设计适用于协作搬运的仿生辅助装置及控制方法。
Chloé KEMANDJOU 正研究与 Khalil BEN MANSOUR 合作、由 UTC 设计的 ErgoSkel,量化减轻承重对两名搬运者各自贡献及任务分工的影响。这些工作可为设计提供依据。
这是一项研究目标:V2 的具体特性和结果将随研究进展逐步明确。
了解 CAB 7 的协作搬运研究 →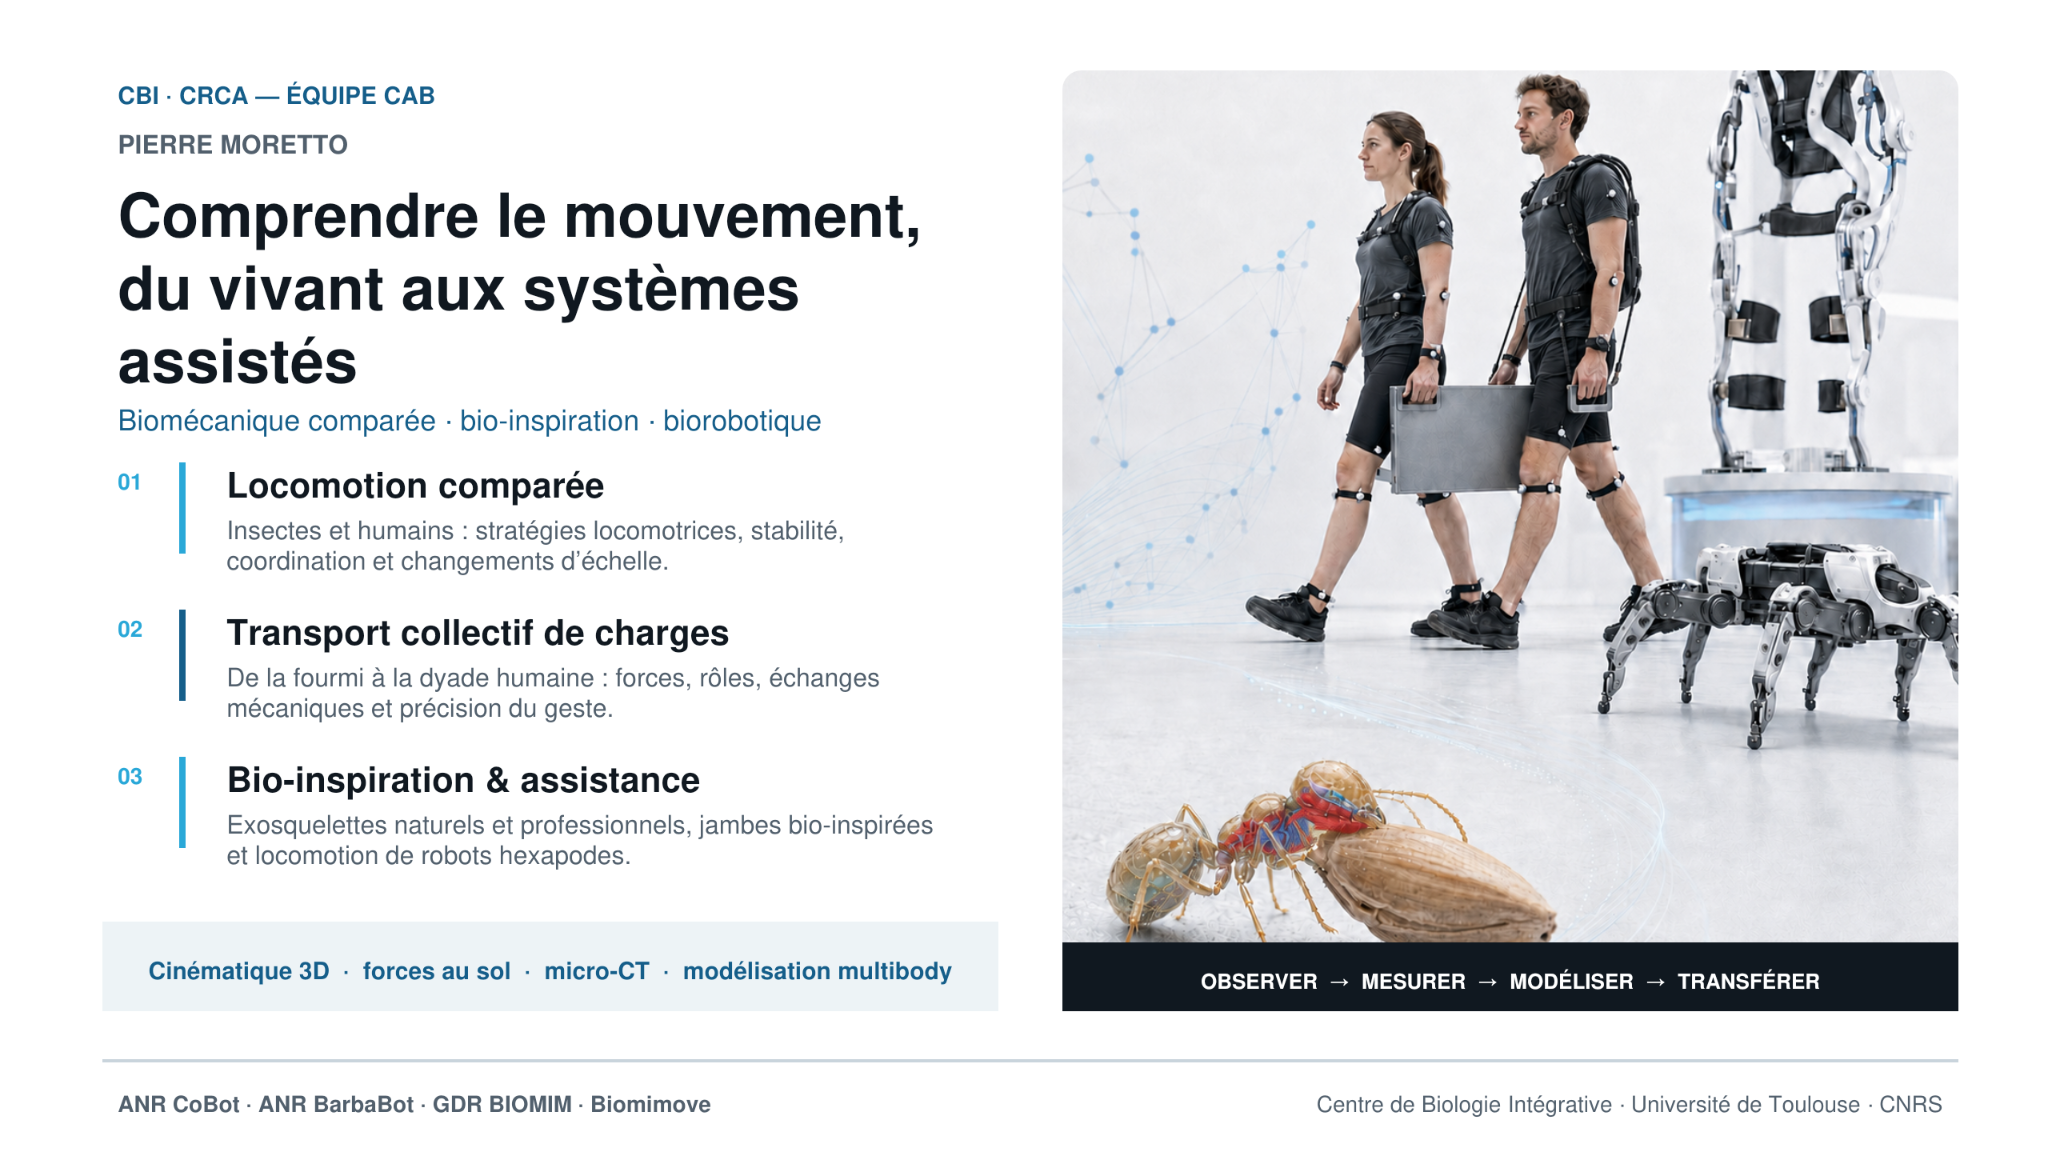
从基础研究到生物启发系统
行走与跑步中的 FROUDE、STROUHAL 及 Modela;骑行中的力学优化与姿势转换。
两个人以相同速度行走或跑步,并不一定面临力学等价的任务。肢体长度、步频与能量交换都会改变运动条件。无量纲分析旨在把尺寸效应与运动策略差异区分开。
该研究计划依次通过以下博士工作发展: Michaël BISIAUX ,研究行走(2002 年); Nicolas DELATTRE ,研究跑步的动力学相似性(2008 年);以及 David VILLEGER ,研究弹性能回馈与运动(2014 年)。以下研究者的工作:Antony COSTES ,研究骑行(2016 年),与 David VILLEGER 的论文一样由我和 Bruno WATIER 共同指导,拓展了对力学约束与运动选择的研究。
01 · 行走与跑步
FROUDE 数通常写为 Fr = v²/(gL),表示惯性效应与重力效应的比值,可基于下肢长度等特征长度选择可比较的速度。 STROUHAL 数, St = fL/v,将运动频率与速度和长度联系起来,明确引入步伐节律。
在一项纳入十五名参与者的跑步研究中, DELATTRE、LAFORTUNE 和 MORETTO(2009) 表明两者均提供有用信息,但单独使用都无法实现完整的动力学相似性:STROUHAL 尤其能使时间参数接近,而 FROUDE 影响部分力学参数。这促使研究者将两者结合。[1]
Restitution d’Énergie Élastique et Locomotion (REEL) : une approche adimensionnelle. 导师:Pierre MORETTO;共同导师:Bruno WATIER.
DELATTRE 和 MORETTO(2008) 根据弹簧—质量模型中动能、重力势能及弹性能的交换,引入一个无量纲数。这一公式成为以下指标的起点: Modela,将能量平衡与 FROUDE、STROUHAL 的组合联系起来。该结果最初来自建模,随后接受实验检验。[2]
以下作者的研究: VILLEGER、COSTES、WATIER 和 MORETTO 比较了十九名参与者的三种条件:相同速度、按 FROUDE 调整速度,以及同时调整速度与频率。 Modela-r 用于跑步(2014 年),而 Modela-w 用于行走(2015 年),提高了参与者间的相似性,并降低无量纲力学参数的变异。在所测试方案中,第三种条件在跑步的 54 个参数中有 52 个、行走的 36 个参数中有 30 个满足相似性准则,而仅用 FROUDE 时分别为 32 和 22 个。[3, 4]
在 Modela 无量纲方法基础上, MORETTO et al. (2016) 将弹簧—质量模型弹性能的变化与内部动能变化减去内力做功联系起来,阐明多关节系统的能量交换,揭示关节做功协调在整体刚度涌现中的作用。[8]
目的是在更一致的力学条件下比较技术、设备或人群。这些结果针对所测试方案,本身并不构成诊断验证。
02 · 骑行
Une nouvelle approche du cyclisme : la transition assis-danseuse comme prétexte à l’étude de l’optimisation du mouvement. 导师:Pierre MORETTO;共同导师:Bruno WATIER.
以下研究者的论文:Antony COSTES 研究功率自行车上的优化策略、坐姿—站姿转换及疲劳效应。所选论文分析功率增加时对自行车施加的力与全身协调。
COSTES et al. (2015) 对车座、踏板和车把进行测力,并重建身体运动。在 25 名非专业骑行者中,踏板力增加伴随车座最小垂直力下降。接近自发姿势转换时,车把和踏板上的动作开始抵消躯干上抬。结果提示车座卸载有助于转为站姿。[5]
上肢分析还表明,腕、肘、肩负荷随功率增加而增大,且站姿更高,因此必须从全身角度理解骑行。[6] 另一项研究将自发转换与基于关节力矩及肌肉活动的代价函数最小化联系起来:低于转换功率时坐姿更有利,高于时则站姿更有利。[7]
肌电与生物力学结果的一致性。 肌肉活动代价函数(包括按肌肉体积加权后)与关节力矩代价函数呈现相同趋势:低功率时坐姿更有利,高功率时优势转向站姿。这种一致性提示,姿势转换参与了随功率增加而重新组织力学和肌肉负荷的策略。[7]
与行走和跑步研究的联系在于寻找解释策略涌现的力学原理。此处骑行论文并未验证 Modela 对踩踏运动的适用性。
这些工作提供两种互补工具:跨尺度比较系统,以及寻找决定运动的约束。CAB 10 将其拓展到蚂蚁、机器人腿和外骨骼,并在每次应用时核查物理假设及材料特性。
另一研究方向涉及足部接触测量及对行走者的反馈:如何将生物力学测量转化为帮助人调整运动的信息?
从测量到运动调整
测量足底压力,为行走者提供反馈,并设计评估与康复装置。
足底压力测量用于分析压力分布。生物反馈增加一个闭环:视觉或声音信号告知受试者足部负荷,帮助其主动调整步态。目标是在减轻指定区域负荷的同时,监测足底其他区域的压力再分配。
以下研究者的博士工作: Virginie FEMERY (2003 年),以及之后的Aurélien DESCATOIRE (2009 年),在里尔第二大学推动了该方法的开发与评估。在图卢兹, Laëtitia CLAVERIE (2017 年)的研究通过与 Médicapteurs 合作的 CIFRE 博士项目开展,由我与 Anne ILLE 共同指导,研究基于足底压力评估运动的可穿戴系统。
01 · FEMERY 与 DESCATOIRE
以下作者的研究: FEMERY et al. (2008) 研究利用视觉和听觉信号主动减轻第一跖骨头部分负荷的可行性。八名健康参与者中五名能按要求显著改变支撑负荷。但过度卸载的倾向说明学习及精确反馈的重要性。[1]
BIRD — Baropodometric Information Return Device 将足底传感器与压力阈值反馈结合。DESCATOIRE 等描述了该装置,并在可行性研究中展示通过改变步态策略减轻指定区域负荷的可能性。临床目标之一是在足部保护性感觉受损时提供替代信息。[2, 3]
这些研究确认了足底压力反馈的可行性,但其本身并不能证明可降低溃疡发生率或具有长期临床疗效。
02 · CLAVERIE 与 Médicapteurs
Biofeedback pour l’optimisation de la locomotion : conception et validation d’un système embarqué d’évaluation de la locomotion à partir des pressions plantaires. 导师:Pierre MORETTO;共同导师:Anne ILLE.
可穿戴系统必须轻便、简洁,同时准确描述足部负荷。以下作者的研究: CLAVERIE、ILLE 和 MORETTO 提出一个关键问题:足底有限数量的传感器应放在哪里?2015 年报告介绍方法;2016 年论文比较了以下系统的两种传感器布局: W-inshoe® ,并以测力平台作为参照。[4, 5]
十名健康志愿者的结果表明,优化布局测得的压力中心位移和垂直力与测力平台结果有较好相关性。因此,测量质量不仅取决于传感器数量,也取决于其位置。这项仪器验证为实验室外监测及实时反馈提供前景。[5]
Laëtitia CLAVERIE 的博士论文属于与以下公司的合作: Médicapteurs。活动报告还介绍了 Olivier GUTIERREZ 关于步态听觉反馈的补充研究,将仪器研发、感知与运动调整联系起来。
03 · 技术转化与康复
Serious Games for Rehabilitation in Seniors — Serious GaRS 在地区及欧洲区域发展基金(ERDF)资助下延续与 Médicapteurs 的合作。项目响应以下征集:EASYNOV 2016 — 银发经济项目征集,获选资助,报告所列金额为 350 k€ (依据活动报告)。
报告描述了连接游戏环境的压力平台:参与者的动作控制一个与虚拟群体互动的化身。Guy THERAULAZ 和 Mathieu LIHOREAU 等关于集体行为的研究,为生物力学、身体活动与游戏的结合提供支持。
目标是为老年人康复和跌倒预防提供有吸引力的练习。报告介绍了原型开发及拟开展的评估;本页将这些目标与测量系统已发表的仪器验证结果加以区分。
查看 Médicapteurs 的 EASYNOV 项目 ↗
我在图卢兹大学任教,所在院系包括 体育科学与人体运动学院(F2SMH) 以及 科学与工程学院(FSI).
我的教学采用跨学科运动研究方法,交叉领域包括 生物学、生物力学、神经科学、物理学、建模与机器人学。除知识获取外,我希望学生能够 理解、建模、实验并解决问题.
这一方法促使我不断更新教学内容与形式,包括实验数据分析、编程、仿真、机器人、生物与人工系统比较,以及问题导向学习。
我开展的教学项目也面向 图卢兹大学各博士生院,向不同学科博士生介绍仿生学。我们还获得了 TIRIS“Minor Programs”项目征集的资助 ,用于从本科阶段起发展仿生学及跨学科交流课程(项目负责人:Loic TEN-HAGE)。 了解 TIRIS 教学计划 ↗
课程资料仅供注册学生使用。本页介绍我在教学中逐步形成的 教学原则、主题与特色活动 。
从本科到博士,教学使用传感器、视频分析、建模及具体实验情境。
以下案例展示以实验和问题解决为基础的教学活动。
生物力学 · 测量 · 编程
学生从感兴趣的论文出发,选择一项运动技能并设计实验。在运动分析实验室,将专业参照系统 Vicon(作为“Golden standard”)与更易获取的工具——手机录像及可穿戴传感器——进行比较。
Vicon 数据采集与手机录像配合进行。受试者身上的 橙色十字标记 用作视频运动分析的参照。受试者佩戴的第二部手机记录惯性信号:线性加速度和旋转数据用于研究运动的不同阶段。
这些情境引导学生 处理信号、进行运动生物力学分析并编写算法 ,计算相关参数。学生比较不同设备结果,讨论其能力与局限。部分项目进一步开发 biofeedback应用,将测量转化为用户反馈。
该方法培养的能力尤其适用于以下硕士专业: 适应性身体活动(Activités Physiques Adaptées) 以及 训练与运动表现优化(EOPS) :设计测量、使用定量运动分析工具,并批判性地解读专业系统或手机采集的数据。
行为学 · 行为 · 认知
在以下硕士专业中: 行为学与比较认知(ECC),学生将行为转化为算法。两个小组各自为一台机器人编程: Thymio,使其在封闭场地内运动。通过抽签分配角色,一组设计捕食者行为,另一组设计猎物行为。
如何在考虑场地边界的同时检测、追逐或躲避另一台机器人?学生明确所用信息及连接感知与行动的规则,再测试并调整程序。
让两台机器人相遇,可观察个体规则如何产生相互作用。这一练习结合了 行为观察、建模、编程与实验.
博士生院 · 仿生学 · 协作设计
自 2025 年起, Biomimove 会议通过跨学科交流与实践开展仿生学入门活动。报告提供生物实例;工作坊鼓励参与者将知识转化为设计思路。
什么是 hackathon? 这是一种限时密集工作坊,团队汇集技能,应对挑战并提出方案。它并不总要求编程;此处目标是从生物中获取设计灵感。活动形式为 2025 年的创意设计马拉松(créathon) 和 2026.
2025 年:先学习方法,再开展设计。 课程由 David MACQUART(CeeBIOS)、Magali GERINO(生态学教授)及 Pierre MORETTO 介绍仿生方法,随后开展围绕运动、生物启发和仿生学的严肃游戏与创意设计马拉松。各组经过两轮工作后展示项目,将原理学习、参与者交流与共同方案的提出联系起来。
2026 年:从生物中汲取灵感,设计外骨骼。 11 月 20 日计划由 David MACQUART 开展入门讲解,随后进行两个工作坊:选择生物模型与设计迭代。活动与 Fondation Catalyse、Le Catalyseur 和 CEEBIOS 共同组织,最后进行项目展示并颁发评审团奖。
教学目标。 学习界定需求、寻找相关生物原理、阐明其机制,并讨论如何转移到人工系统。团队合作培养倾听、有依据的创造力与批判思维:各组必须明确假设、类比的局限及检验方案所需步骤。
这些工作坊体现了我对以下教学工作的投入: 面向硕士及博士生的仿生学教育 ,并补充 TIRIS“Minor Programs”所支持的课程开发。
教育 · 科研 · 学术组织
建设共享课程、发展实验设施、组织学术共同体:我在里尔、图卢兹及全国层面集体投入的三个方面。
副主席职责与远程教学。
运动分析平台与科研战略。
Lille-Nord de France 硕士项目、GDR BIOMIM、Biomimove 与 HAL。
教学职责与跨校协调
2006–2009 · 副主席职责
作为负责“Sciences, ingénierie et métiers du sport”硕士项目的副院长,我组织了体育科学与体育教育学院的六个硕士方向。这些职责属于我参与学院治理与教学的工作。
2003–2009 · 教学创新
同时,2003 至 2009 年我牵头开展 e-M@ster,服务于里尔第二大学及 Grand Nord 网络的远程教学。这些职责促进院校共享教学科研能力,构建跨校科研培养体系。
实验基础设施与科研建设
2013–2020 · 创建与管理
2013 至 2020 年,我与图卢兹 CREPS 合作创建并管理 F2SMH 运动分析平台,结合实验设施开发及科研、专业合作建设。
该平台原称 CAAPS,现以 PRIMH 名称介绍,连接科研、表现分析及人体运动应用。
自 2025 年起 · 科研政策
自 2025 年起担任 TIRIS 科研委员会成员,参与科研方向讨论,推动仿生学作为跨学科方法的发展。
汇聚共同体、组织交流并传播成果
2003–2009 · Grand Nord 网络
2003 至 2009 年,我负责 Grand Nord 网络“Sciences du sport”研究型硕士项目及地区协调,并于 2008–2009 年负责“Lille-Nord de France”网络 STAPS 硕士项目。项目由里尔第二大学牵头,五所大学联合认证:Lille 2、Valenciennes et du Hainaut-Cambrésis、亚眠的 Picardie Jules Verne、Artois(Liévin 校区)及 Littoral Côte d’Opale。
该职责包括协调以下人员的课程和研讨会: 65 名教师研究人员 (18 名教授、5 名具有 HDR 研究指导资格的讲师及 42 名讲师),隶属 Nord-Pas-de-Calais 和 Picardie 的 26 个研究组与实验室。工作包括协调联合认证的培养方向,并对接生物健康及法律、人文与社会科学博士生院。
自 2019 年起 · 学术组织
自 2019 年起参与筹建 CNRS GDR 2088“仿生学与生物启发”研究网络,其活动于 2020 年开始。我担任学术委员会成员,并负责 “运动、移动、生物力学、生物机器人学”方向。该职责将不同学科研究者联系起来,理解动物与人体运动,并将知识应用于生物启发系统。
研究问题连接感知与行动、生物体力学特性与运动能力,以及个体协调与集体行为。该方向汇集生物学、行为学、生物力学及机器人学,既从生物中获取装置设计灵感,也利用模型与机器人检验生物学假设。
2023 · 2024 · 2025 · 2026
通过组织学术专场及以下会议落实这一职责: Biomimove“动物与人体运动、生物力学、生物机器人学”会议,在 GDR 框架下开展。报告展示团队进展;圆桌会议比较方法并提出共同问题;工作坊与严肃游戏将仿生方法引入集体实验。会议汇集研究者、博士生及技术转化伙伴,包括 Ceebios 和地区创新机构。
通过这些组织工作,我推动团队在会议之外保持交流并发展合作。各届活动包括 Biomimove 2023、2024 和 2025,以及随后 Biomimove 2026,通过学术报告、讨论与实践使这一工作持续发展。
Biomimove 2023 ↗Biomimove 2024 ↗Biomimove 2025 ↗Biomimove 2026 ↗
开放科学 · 传播
HAL Biomimove 合集通过传播会议相关研究,延续这一交流动力。它建立共同的学术记录,提高成果可见度,便于查找已存档文献,并在各届会议之间持续交流。组织会议与通过 HAL 传播体现同一承诺:让知识流通,使跨学科共同体能够获取研究成果。