Locomoción y transporte de cargas
Biomecánica de la locomoción y del transporte de cargas en humanos y hormigas, con especial atención a las coordinaciones individuales y colectivas.
Más sobre el proyecto CAB 7 →Université de Toulouse · CBI / CRCA / CAB
De la hormiga al ser humano
De la locomoción al transporte colectivo de cargas
Del exoesqueleto a los sistemas bioinspirados
Este sitio presenta las investigaciones, los proyectos, la docencia y las responsabilidades que he desarrollado o coordinado a lo largo de mi carrera universitaria.
La investigación y la enseñanza universitarias se apoyan en un esfuerzo colectivo. Este sitio da cuenta de los trabajos que ese compromiso y la financiación pública hacen posibles. Se dirige a la ciudadanía que desea comprender sus retos, al alumnado y a colegas de todas las disciplinas.
Mecanoetología


Comprender cómo las propiedades mecánicas de los organismos y sus interacciones contribuyen a la emergencia de comportamientos, y explorar su transferencia a sistemas bioinspirados.
Dos proyectos complementarios: comprender la locomoción y el transporte de cargas en humanos y hormigas, y utilizar las leyes de escala para transferir estos conocimientos a la robótica y los exoesqueletos.
Biomecánica de la locomoción y del transporte de cargas en humanos y hormigas, con especial atención a las coordinaciones individuales y colectivas.
Más sobre el proyecto CAB 7 →Dilatación espaciotemporal entre escalas: eficiencia de los insectos, patas robóticas y exoesqueletos de asistencia al transporte colectivo humano.
Más sobre el proyecto CAB 10 →Instrumentación · Dirección de tesis · Colaboraciones
Desarrollar herramientas para medir las interacciones mecánicas y comprender el rendimiento individual y colectivo.
01 · Instrumentación a escala de la hormiga
¿Cómo medir las diminutas fuerzas que ejerce cada pata de una hormiga al desplazarse? Esta colaboración con Vincent FOURCASSIÉ y el LAAS-CNRS combina biomecánica y diseño de sensores ópticos. Una red de micropilares deformables relaciona los desplazamientos observados por cámara con las fuerzas ejercidas en el plano del soporte.
MANSARD et al. (2026) presentan un dispositivo de amplio campo de observación que mide simultáneamente las fuerzas planares de las patas durante varios pasos, con una resolución declarada de 0,5 µN. El proyecto prioriza un sistema adaptable, robusto y económico. Coautores: Vincent MANSARD, Elliot PERREZ, Dorian GAUTIER, Julien ROUL, Christian BERGAUD, Pierre MORETTO y Vincent FOURCASSIÉ. [1]
El trabajo de segundo curso de máster documenta los apoyos sobre los micropilares y su seguimiento fluorescente. [2] Se está estudiando una técnica para estimar la componente normal.
02 · Rugby y deportes de equipo
Dirección de tesis: Pierre MORETTO; codirección: Saad DRISSI. Realizada en el marco de una tesis CIFRE en el Stade Toulousain, la tesis, defendida en 2023, aborda la construcción de un índice de carga de impactos a partir de sistemas portátiles. Examina las posibilidades y limitaciones de la acelerometría para caracterizar las solicitaciones de los jugadores. [3]
El artículo de LOKTEFF et al. (2022) analiza dos temporadas en un club de élite. La frecuencia y la intensidad de los impactos varían según el puesto: los tres cuartos reciben menos impactos que los delanteros, pero de mayor intensidad. Los resultados invitan a adaptar el seguimiento a las exigencias del puesto. [4]
Tesis codirigida por Pierre MORETTO y Cristian PASQUARETTA, en el marco de una tesis CIFRE en Colomiers Rugby, defendida en 2025: Rendimiento en rugby a XV: articulación entre indicadores colectivos e impacto individual. El trabajo relaciona el análisis del juego con el rendimiento de los equipos. [5]
BÉCHARD et al. (2025) estudian 34 partidos de un equipo exitoso, distinguiendo las rupturas de línea en juego abierto de las procedentes de fases estáticas. Las dinámicas se asocian con una diferencia de puntos más favorable tanto en casa como fuera; la asociación de las estáticas depende más del lugar del partido. Los resultados describen un equipo y una temporada, sin establecer una regla universal. [6]
Con Thomas BÉCHARD, Pierre MORETTO, Sébastien DÉJEAN y Cristian PASQUARETTA, ODET et al. (2025) proponen un método que combina aprendizaje automático y explicabilidad. Un modelo predice resultados a partir de indicadores de rendimiento; el análisis SHAP aclara su papel en tres niveles: tendencias generales, fortalezas y debilidades del equipo y diagnóstico de un partido. El objetivo es ofrecer predicciones interpretables para analistas y entrenadores. [7]
Estos trabajos contribuyen a la investigación de las dinámicas colectivas, que he apoyado mediante la dirección de tesis y colaboraciones que desembocaron en la incorporación de Cristian PASQUARETTA. Mi participación en CAB 9 comprende i) integrar la detección y cuantificación de impactos en el análisis y la predicción de movimientos colectivos en deporte y ii) estudiar cómo la información proporcionada a los jugadores afecta a su condición individual y a la organización del equipo (Proyecto TIRIS Sens-Perf 2026–2030, en curso). Convocatoria SUSP — Scaling Up Science Program ↗
Proyecto CAB 7 · Biomecánica comparada
De la hormiga al ser humano · De la locomoción al transporte colectivo de cargas
¿Cómo mantener la estabilidad al transportar una carga? ¿Cómo influyen la coordinación intersegmentaria y las interacciones entre compañeros en el movimiento? El proyecto combina observación del comportamiento, mediciones mecánicas y modelización para comprender estas adaptaciones.
Comprender los apoyos, la anatomía y la estabilidad durante el transporte, y construir un modelo biomimético.
Trabajos anteriores · Tesis depositada, 2019
Biomecánica y energética de la locomoción y del transporte de cargas en hormigas. Codirección: Vincent FOURCASSIÉ y Pierre MORETTO.
La tesis estudia los movimientos de las patas, el desplazamiento del centro de masas y el gasto energético en Messor barbarus. Compara obreras de diferentes tamaños y cargas de distintas masas para comprender las restricciones del transporte y su relación con el abastecimiento de la colonia. [T1]
Qué muestra el artículo. Sin carga, las obreras grandes compensan el desequilibrio de su cabeza proporcionalmente mayor ajustando los apoyos. Con carga, las diferencias de marcha entre tamaños se atenúan; las observaciones sugieren que las patas traseras se agarran al suelo para limitar el vuelco hacia delante. Un modelo sencillo muestra que el efecto de escala explica gran parte de las diferencias de capacidad de transporte. [1]
El rendimiento del transporte depende también de los apoyos y de la estabilidad, más allá del tamaño del animal.
Trabajos anteriores · Tesis depositada, 2024
Morfología funcional y biomecánica del transporte de cargas en hormigas. Dirección: Pierre MORETTO; codirección: Vincent FOURCASSIÉ.
Estos trabajos amplían la observación de la marcha mediante la morfología funcional y la construcción de modelos articulados de la hormiga, relacionando las estructuras anatómicas con los movimientos medidos. [T2]
Qué muestra el artículo. El estudio realizado con Santiago ARROYAVE-TOBON et al. combina microtomografía, vídeos sincronizados y simulación en OpenSim. Evalúa la fiabilidad de un modelo de Messor barbarus : en las condiciones estudiadas, los movimientos calculados son unas cuatro veces más sensibles a los errores de localización de los marcadores de vídeo que a las incertidumbres geométricas articulares. [2]
La precisión del seguimiento de vídeo es decisiva para interpretar los movimientos a esta escala. Este estudio establece una base metodológica para modelos biomecánicos más completos.
Investigación actual · Tesis en curso
Barba-Mim: hacia un modelo biomimético de Messor barbarus en OpenSim. Contrato doctoral SEVAB.
El trabajo desarrolla el modelo vinculando imágenes anatómicas con una representación tridimensional apta para simulación. Las animaciones muestran la segmentación de microtomografías y la reconstrucción 3D. Ilustran una etapa de construcción; los resultados de la tesis se presentarán a medida que se validen.
La microtomografía proporciona cortes del animal. La segmentación identifica sus estructuras; al ensamblarlas se reconstruye en un modelo digital la geometría tridimensional de cutícula, músculos y apodemas.
Esta geometría sirve de soporte al modelo dinámico en OpenSim, que simula la dinámica según criterios de optimización y permite compararla con movimientos observados experimentalmente.
Crédito de las animaciones: CBI-CRCA-SVERKALOV 2026.
Comprender cómo dos portadores coordinan sus esfuerzos ante la masa, la precisión y la asistencia.
Trabajos anteriores · Artículo publicado en 2021
Transporte en pareja: efecto de la masa sobre la marcha y la distribución de esfuerzos. FUMERY et al., 2021. [3]
Pregunta y método. ¿Cómo adaptan su marcha dos portadores cuando aumenta la carga? Las parejas transportan un objeto del 20 %, 30 % o 40 % de la suma de sus masas corporales. El análisis considera a ambas personas y al objeto como un sistema, midiendo a la vez las solicitaciones articulares de cada portador.
Qué muestra el artículo. Los participantes acortan los pasos y reducen el desplazamiento vertical del centro de masas del conjunto. Las asimetrías articulares y su coordinación sugieren una organización portador–guía. Por encima de la condición del 30 %, las cargas articulares se reparten más equitativamente, mientras se deteriora el funcionamiento pendular del conjunto.
Compartir una carga no equivale a repartir uniformemente el esfuerzo: la pareja adapta su cooperación a la restricción mecánica.
Trabajos anteriores · Artículo publicado en 2022
Efecto de una restricción de precisión en el transporte colectivo. SGHAIER et al., 2022. [4]
Pregunta y método. ¿Qué ocurre cuando los portadores deben estabilizar también el contenido de la carga? Diez parejas realizan un transporte ordinario y después la misma tarea manteniendo una pelota sobre el objeto. Se comparan el movimiento del centro de masas del conjunto y las fuerzas y momentos articulares de los miembros superiores.
Qué muestra el artículo. La precisión reduce la velocidad y las oscilaciones verticales del centro de masas. Disminuye la recuperación de energía mecánica y los compañeros reorganizan su coordinación. Las solicitaciones articulares de los miembros superiores quedan mejor equilibradas.
La precisión modifica el compromiso entre economía del movimiento y reparto de esfuerzos, complementando los resultados de FUMERY sobre la masa transportada.
Investigación actual · Tesis en curso
Influencia de un exoesqueleto artificial en el transporte colectivo de cargas.
La tesis estudia ErgoSkel, diseñado en la Université de technologie de Compiègne (UTC) con Khalil BEN MANSOUR. Busca cuantificar cómo el alivio del peso modifica las contribuciones de los portadores y el reparto de tareas.
Se trata de comprender cómo la asistencia mecánica transforma la organización de la pareja: ¿cómo redistribuyen sus esfuerzos y ajustan la coordinación cuando cambian las condiciones? Estas preguntas amplían los estudios sobre masa y precisión del gesto colectivo. Los resultados de la tesis se presentarán tras su validación.
Los experimentos de transporte colectivo con y sin exoesqueleto se realizan en el laboratorio de análisis del movimiento de la F2SMH de Toulouse, en la plataforma PRIMH ↗. Tesis de Chloé KEMANDJOU, dirigida por Pierre MORETTO.
En hormigas, los trabajos previos aclaran los vínculos entre morfología, apoyos y transporte. En humanos, FUMERY y SGHAIER muestran cómo masa y precisión modifican la coordinación. Las tesis de Dmitry SVERKALOV y Chloé KEMANDJOU amplían estos enfoques mediante modelización biomimética y asistencia al transporte, respectivamente.
A largo plazo, queremos reunir estos conocimientos para proponer un exoesqueleto biomimético y controles adecuados al transporte colectivo. Se trata de un objetivo de investigación.
Artículos seleccionados del CV por su relación directa con CAB 7 y su extensión a CAB 10, junto con la comunicación sobre Pohod15Leg.
SVERKALOV D. Barba-Mim : vers un modèle biomimétique de Messor barbarus sous OpenSim. Tesis en curso, contrato doctoral SEVAB. Tema indicado en el CV; ilustraciones facilitadas por Pierre MORETTO.
KEMANDJOU C. Influencia de un exoesqueleto artificial en el transporte colectivo de cargas. Tesis en curso. Estudio de ErgoSkel, diseñado en la Université de technologie de Compiègne (UTC) con Khalil BEN MANSOUR. Descripción facilitada por Pierre MORETTO.
Del exoesqueleto a los sistemas bioinspirados · Proyecto CAB 10
Relacionar los conocimientos sobre locomoción y transporte de cargas con sistemas bioinspirados mediante análisis adimensional, robótica hexápoda y asistencia al transporte colectivo.
01 · Marco común
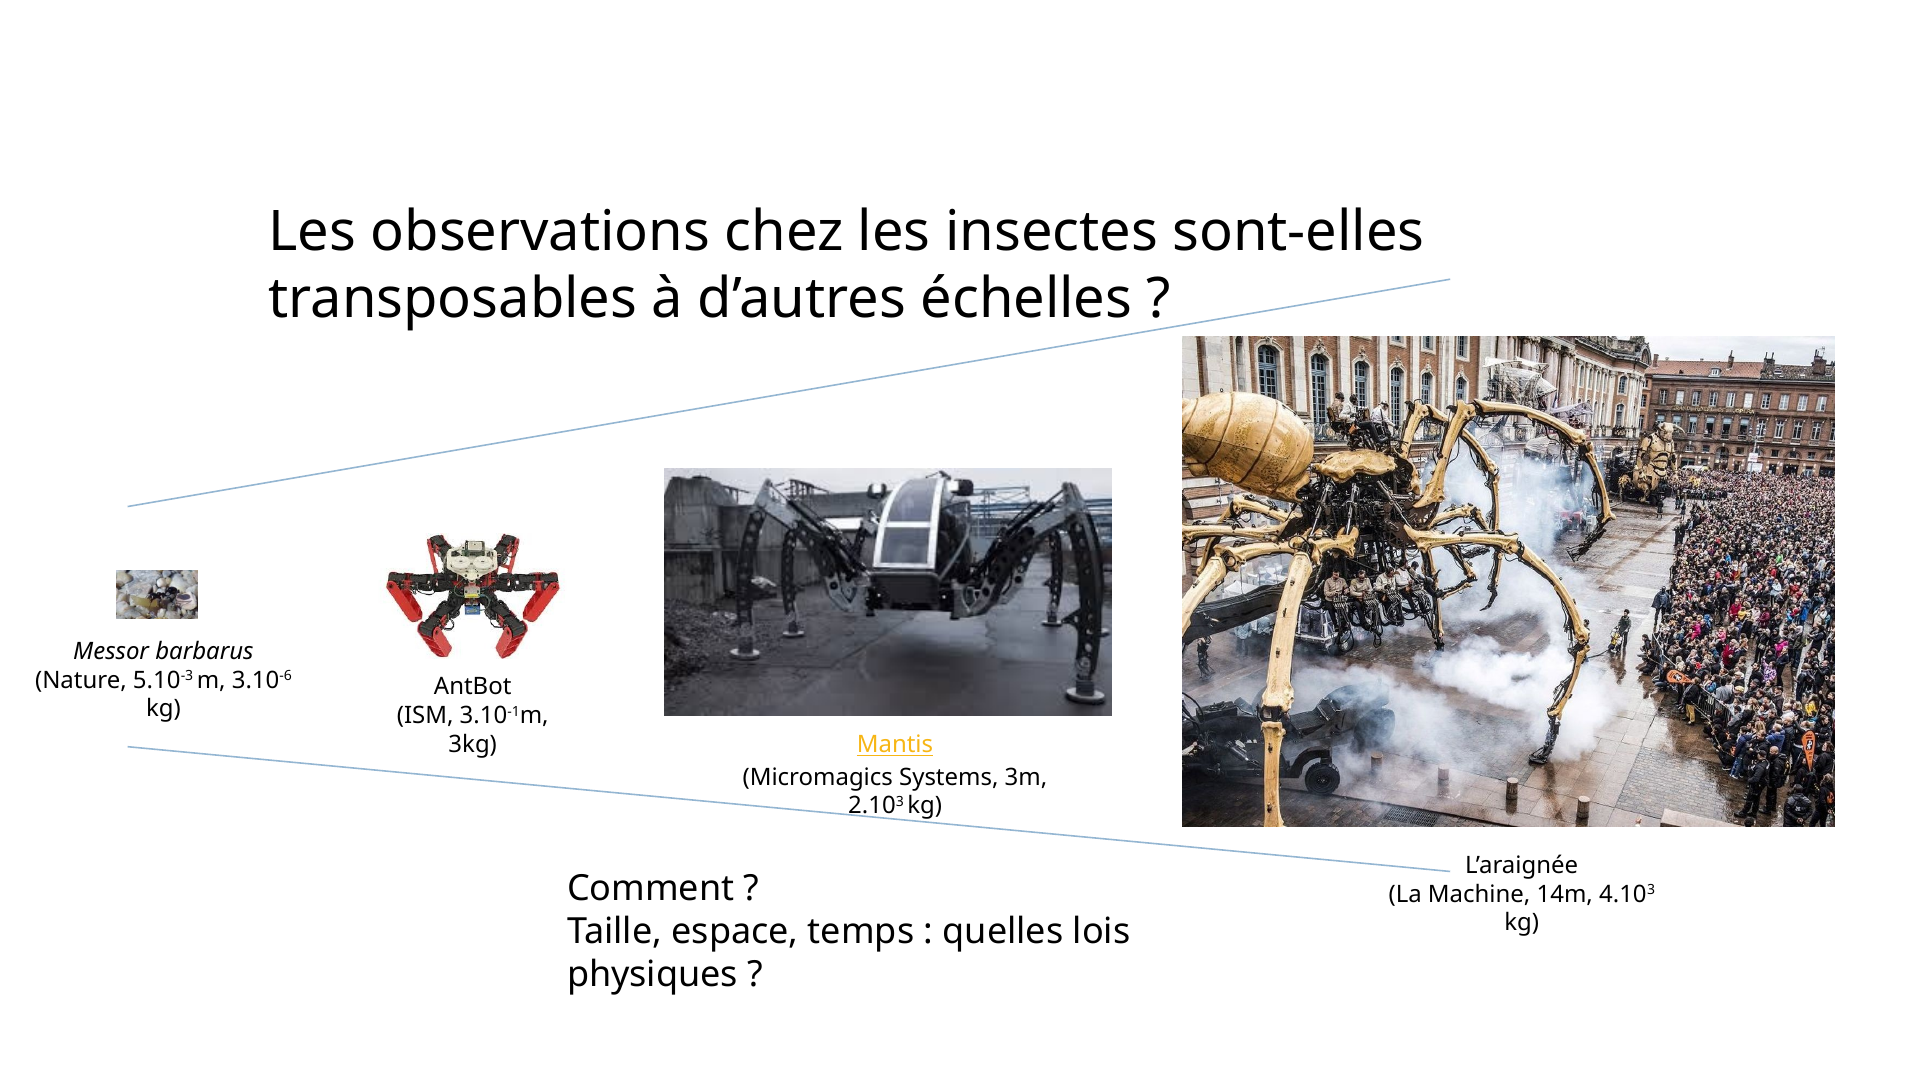
Transferir la locomoción de una hormiga a un robot exige considerar conjuntamente las diferencias de tamaño y tiempo entre escalas: la dilatación espaciotemporal. El análisis adimensional compara sistemas mediante números sin unidades, identificados con el teorema Π de VASCHY–BUCKINGHAM. Para un conjunto de variables físicas, el teorema determina cuántos grupos adimensionales independientes se necesitan para expresar sus relaciones.
De izquierda a derecha: Messor barbarus (unos 5 mm, 3 mg), AntBot (ISM, 30 cm, 3 kg), Mantis (Micromagic Systems, 3 m, 2 toneladas) y la araña de La Machine (14 m, 4 toneladas). Ilustran los cambios de tamaño y masa que deben considerarse al transferir observaciones de insectos: ¿qué leyes físicas relacionan dimensiones, velocidades y tiempos característicos? Pierre MORETTO et al., 2024 ↗
Se comparan dos hipótesis: una dinámica dominada por la gravedad, descrita por el número de FROUDE, y otra en la que interviene la viscosidad, descrita por el de REYNOLDS. Las comparaciones en Messor barbarus parecen más compatibles con la similitud de FROUDE. A gravedad constante, los tiempos característicos y las velocidades varían con la raíz cuadrada de la longitud.
Estas relaciones orientan la elección de frecuencias de paso y velocidades articulares de una pata robótica bioinspirada. La transferencia debe considerar también los materiales, la rigidez y las interacciones entre segmentos.
Proyecto CAB 10 · Del ser vivo a los sistemas artificiales
De las patas bioinspiradas para robots hexápodos a las perspectivas de asistencia al transporte colectivo de cargas.
01 · Robótica hexápoda
BRODOLINE et al. presentan bancos de ensayo para comparar una pata de hormiga con una de robot hexápodo. [1] Este trabajo instrumental enlaza con CAB 10: explorar la transferencia entre escalas hacia patas robóticas y exoesqueletos mediante enfoques biomiméticos y adimensionales.
La pata biomimética Pohod15Leg procede de los trabajos deIlya BRODOLINEdurante su doctorado en el Institut des sciences du mouvement (ISM), Marsella, bajo la dirección de Julien SERRES y Stéphane VIOLLET. Inspirada en la geometría de la pata de la hormiga Cataglyphis fortis, tiene tres grados de libertad. Está destinada a robots hexápodos desarrollados en Marsella, como AntBot. [2]
02 · Perspectiva de investigación
ErgoSkel V2 busca reunir los proyectos Hormiga y Humano para diseñar una asistencia biomimética y controles adecuados al transporte colectivo de cargas.
Los trabajos de Chloé KEMANDJOU sobre ErgoSkel, diseñado en la UTC con Khalil BEN MANSOUR, buscan cuantificar cómo el alivio del peso afecta a las contribuciones y al reparto de tareas. Podrán alimentar esta perspectiva de diseño.
Se trata de un objetivo de investigación: las características y los resultados de V2 se concretarán conforme avancen los trabajos.
Descubrir los estudios de transporte colectivo en CAB 7 →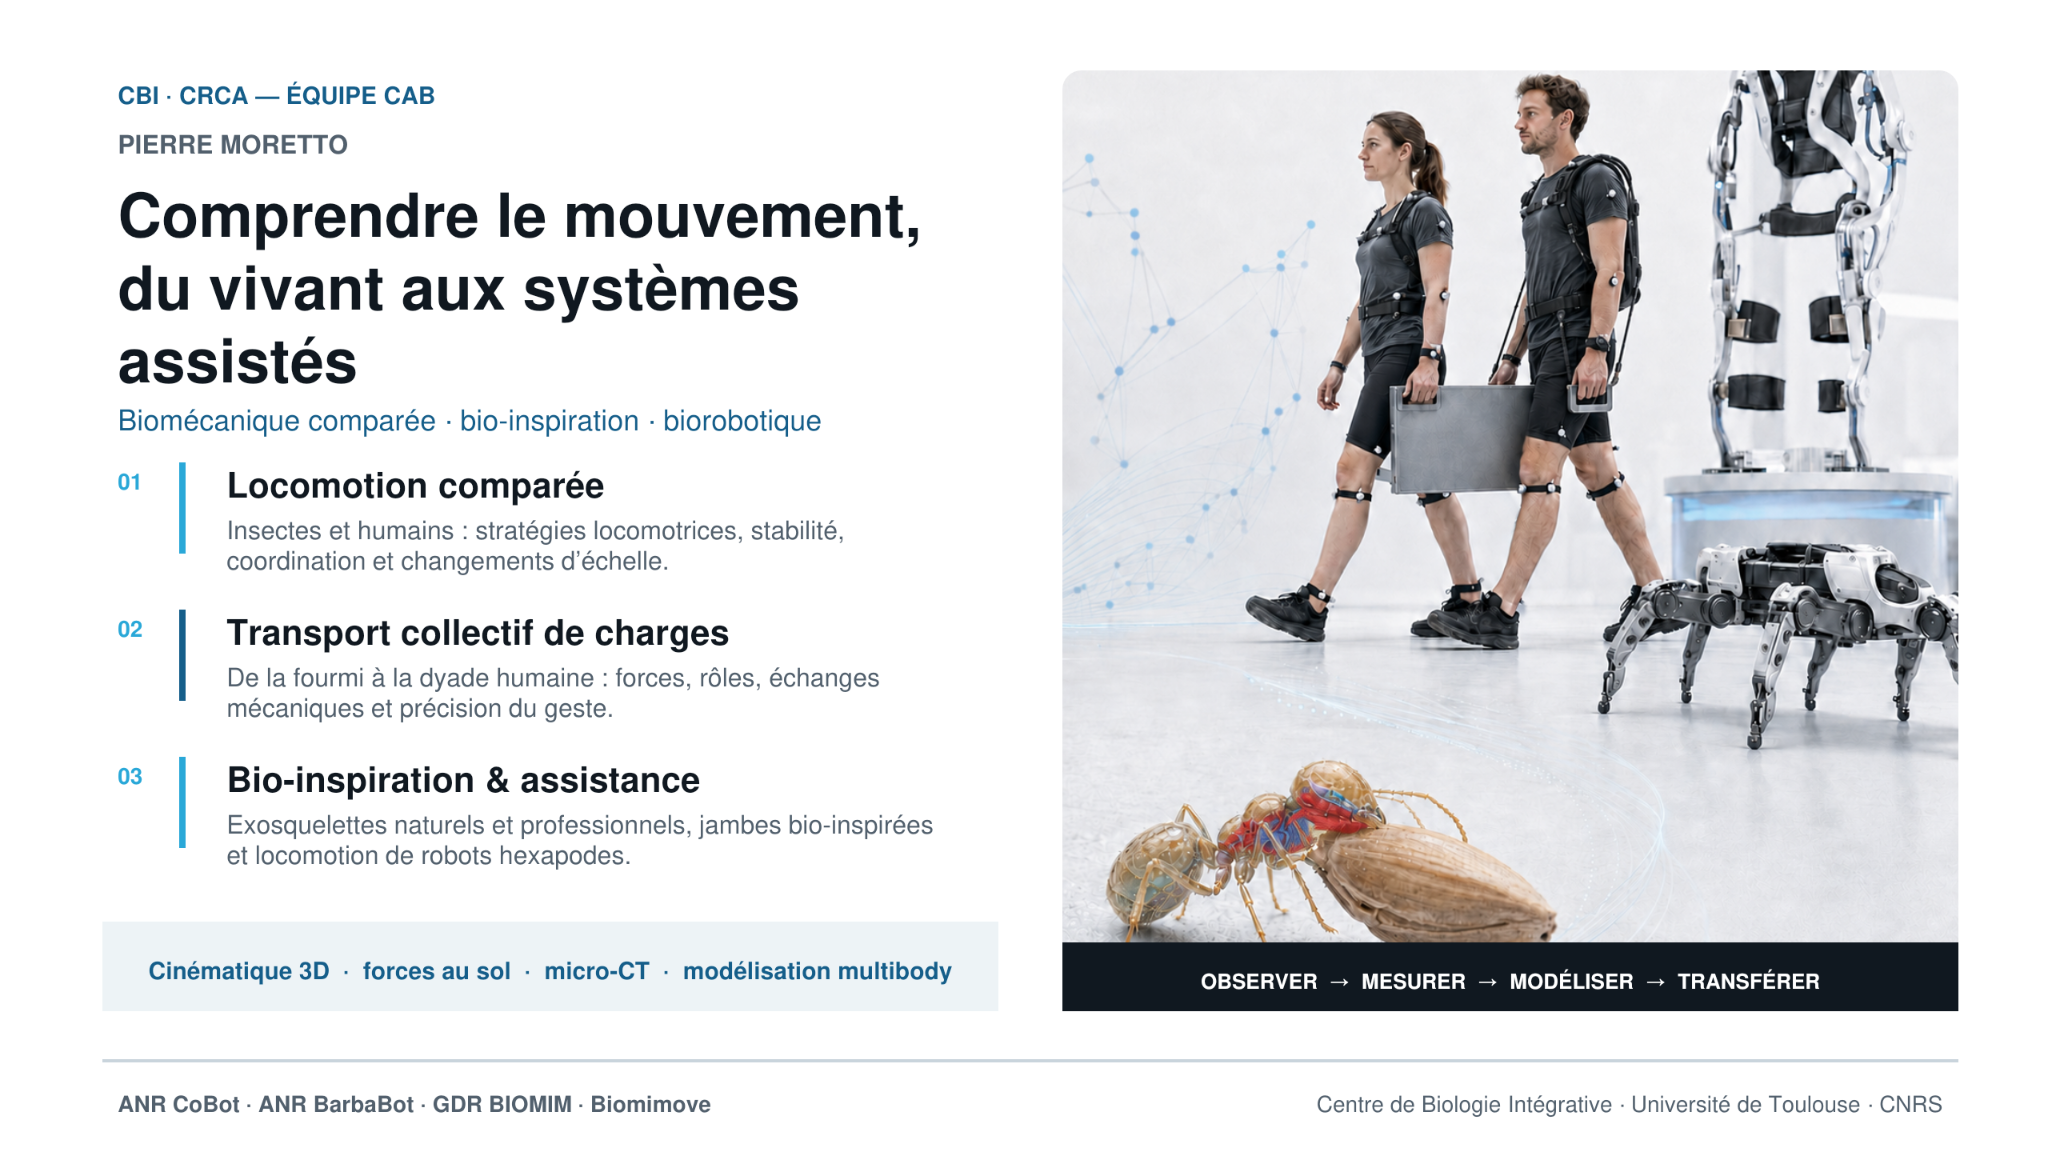
De los trabajos fundacionales a los sistemas bioinspirados
FROUDE, STROUHAL y Modela para caminar y correr; optimización mecánica y cambios de postura en ciclismo.
Hacer caminar o correr a dos personas a la misma velocidad no impone necesariamente tareas mecánicamente equivalentes. La longitud de los miembros, la frecuencia de paso y los intercambios de energía modifican las condiciones. El análisis adimensional separa estos efectos de tamaño de las diferencias de estrategia locomotora.
Este programa se construyó a través de las tesis de Michaël BISIAUX sobre la marcha (2002), de Nicolas DELATTRE sobre similitud dinámica en carrera (2008), y de David VILLEGER sobre restitución de energía elástica y locomoción (2014). Los trabajos deAntony COSTES sobre ciclismo (2016), codirigidos con Bruno WATIER, al igual que la tesis de David VILLEGER, amplían el estudio de las restricciones mecánicas y las elecciones de movimiento.
01 · Marcha y carrera
El número de FROUDE, habitualmente escrito Fr = v²/(gL), relaciona los efectos de inercia con los gravitatorios. Permite elegir velocidades comparables según una longitud característica, como la del miembro inferior. El número de STROUHAL, St = fL/v, relaciona la frecuencia del movimiento con la velocidad y la longitud, introduciendo explícitamente el ritmo de los pasos.
En un estudio de carrera con quince participantes, DELATTRE, LAFORTUNE y MORETTO (2009) muestran que ambos números aportan información útil, pero ninguno por separado logra una similitud dinámica completa: STROUHAL aproxima especialmente los parámetros temporales, mientras FROUDE actúa sobre parte de los mecánicos. De ahí el interés por combinarlos. [1]
DELATTRE y MORETTO (2008) introducen un número adimensional a partir de los intercambios entre energía cinética, potencial gravitatoria y elástica de un modelo masa–resorte. Esta formulación, origen de Modela, relaciona el balance energético con una combinación de FROUDE y STROUHAL. Inicialmente es un resultado de modelización que después se contrasta experimentalmente. [2]
Los trabajos de VILLEGER, COSTES, WATIER y MORETTO compara tres condiciones en diecinueve participantes: igual velocidad, velocidad ajustada por FROUDE y ajuste conjunto de velocidad y frecuencia. Modela-r para carrera (2014) y Modela-w para marcha (2015) mejoran la similitud y reducen la variabilidad de parámetros mecánicos adimensionales. En los protocolos estudiados, la tercera condición satisface los criterios para 52 de 54 parámetros en carrera y 30 de 36 en marcha, frente a 32 y 22 con FROUDE solo. [3, 4]
Como continuación del enfoque adimensional de Modela, MORETTO et al. (2016) aclaran los intercambios de energía del sistema poliarticulado relacionando la variación de energía elástica del modelo masa–resorte con la de energía cinética interna menos el trabajo de las fuerzas internas. Destacan así el papel de la coordinación del trabajo articular en la emergencia de una rigidez global. [8]
El objetivo es comparar técnicas, equipos o poblaciones en condiciones mecánicas más homogéneas. Los resultados se refieren a los protocolos estudiados y no constituyen por sí solos una validación diagnóstica.
02 · Ciclismo
La tesis deAntony COSTES estudia estrategias de optimización y la transición sentado–de pie en cicloergómetro, incluido el efecto de la fatiga. Las publicaciones analizan fuerzas sobre la bicicleta y coordinación corporal cuando aumenta la potencia.
COSTES et al. (2015) instrumentan sillín, pedales y manillar y reconstruyen el movimiento corporal. En 25 personas no ciclistas, el aumento de fuerza en pedales coincide con la disminución de la fuerza vertical mínima sobre el sillín. Cerca de la transición espontánea aparecen acciones para contrarrestar la elevación del tronco. La descarga del sillín parece contribuir a ponerse de pie. [5]
El análisis de miembros superiores muestra que las solicitaciones de muñeca, codo y hombro aumentan con la potencia y son mayores de pie: comprender el pedaleo exige considerar todo el cuerpo. [6] Otro estudio relaciona la transición espontánea con minimizar costes basados en momentos articulares y actividad muscular: sentarse es más favorable por debajo de la potencia de transición y estar de pie por encima. [7]
Concordancia entre electromiografía y biomecánica. Las funciones de coste muscular, incluso ponderadas por volumen, y las basadas en momentos articulares revelan la misma tendencia: sentarse es más favorable a baja potencia y estar de pie a alta potencia. Esta concordancia sugiere que la transición reorganiza las solicitaciones mecánicas y musculares al aumentar la potencia. [7]
El vínculo con la marcha y la carrera es la búsqueda de principios mecánicos que expliquen la emergencia de una estrategia. Estos artículos no validan Modela aplicado al pedaleo.
Estos trabajos aportan dos herramientas: comparar sistemas entre escalas e identificar las restricciones que orientan el movimiento. CAB 10 las extiende a hormigas, patas robóticas y exoesqueletos, verificando en cada transferencia las hipótesis físicas y los materiales.
Otra rama aborda la medición de apoyos y la información al caminante: ¿cómo transformar una medida biomecánica en información para adaptar el movimiento?
De la medición a la adaptación del movimiento
Medir las presiones plantares, proporcionar información al caminante y diseñar dispositivos de evaluación y rehabilitación.
La baropodometría mide la distribución de presiones plantares. El biofeedback añade un bucle: una señal visual o sonora informa sobre los apoyos y ayuda a modificar voluntariamente la marcha. Se busca descargar una zona vigilando la redistribución de presiones en el resto del pie.
Los trabajos doctorales de Virginie FEMERY (2003) y posteriormente deAurélien DESCATOIRE (2009), en Lille 2, contribuyeron al desarrollo y evaluación del enfoque. En Toulouse, los de Laëtitia CLAVERIE (2017), en CIFRE con Médicapteurs y codirigidos con Anne ILLE, abordaron un sistema portátil de evaluación de la locomoción mediante presiones plantares.
01 · FEMERY y DESCATOIRE
El estudio de FEMERY et al. (2008) examina la descarga parcial voluntaria de la primera cabeza metatarsiana mediante señales visuales y sonoras. Cinco de ocho personas sanas modificaron significativamente su apoyo según el objetivo. La tendencia a descargar en exceso subraya la importancia del aprendizaje y de una información precisa. [1]
BIRD — Baropodometric Information Return Device combina sensores plantares e información sobre umbrales de presión. DESCATOIRE et al. describen el dispositivo y muestran, en estudios de viabilidad, cambios de estrategia de marcha para descargar una zona. El objetivo clínico es aportar información sustitutiva cuando se altera la sensibilidad protectora del pie. [2, 3]
Estos estudios establecen la viabilidad de la retroalimentación baropodométrica. No demuestran por sí solos una reducción de úlceras ni eficacia clínica a largo plazo.
02 · CLAVERIE y Médicapteurs
Un sistema portátil debe ser ligero y sencillo, describiendo fielmente los apoyos. Los trabajos de CLAVERIE, ILLE y MORETTO plantea dónde colocar un número limitado de sensores bajo el pie. La comunicación de 2015 presenta el método; el artículo de 2016 compara dos distribuciones del sistema W-inshoe® con una plataforma de fuerzas. [4, 5]
En diez voluntarios sanos, la distribución ajustada presenta buenas correlaciones con la plataforma para el desplazamiento del centro de presiones y la fuerza vertical. La calidad depende de la ubicación, no solo del número de sensores. Esta validación abre posibilidades de seguimiento fuera del laboratorio y de feedback en tiempo real. [5]
La tesis de Laëtitia CLAVERIE forma parte de esta colaboración con Médicapteurs. El informe de actividad también describe los trabajos complementarios de Olivier GUTIERREZ sobre feedback auditivo de la marcha, relacionando instrumentación, percepción y adaptación del movimiento.
03 · Transferencia y rehabilitación
Serious Games for Rehabilitation in Seniors — Serious GaRS prolonga la colaboración con Médicapteurs mediante financiación regional y europea FEDER. Desarrollado en respuesta a laconvocatoria EASYNOV 2016 — Economía plateada, el proyecto fue seleccionado por un importe indicado de 350 k€ en el informe de actividad.
El informe describe plataformas de presión conectadas a un entorno de juego: los movimientos controlan un avatar que interactúa con un colectivo virtual. Los estudios sobre comportamientos colectivos, en particular de Guy THERAULAZ y Mathieu LIHOREAU, alimentan esta combinación de biomecánica, actividad física y juego.
Se pretende ofrecer ejercicios motivadores para la rehabilitación y prevención de caídas en mayores. El informe presenta un prototipo y evaluaciones previstas; aquí se distinguen esos objetivos de las validaciones instrumentales ya publicadas.
Conocer EASYNOV en Médicapteurs ↗
Pestaña 02
Imparto docencia en la Université de Toulouse, en la Facultad de Ciencias del Deporte y del Movimiento Humano (F2SMH) y en la Facultad de Ciencias e Ingeniería (FSI).
Mi docencia se basa en un enfoque interdisciplinar del movimiento, en la interfaz entre biología, biomecánica, neurociencias, física, modelización y robótica. Además de adquirir conocimientos, busco que el alumnado pueda comprender, modelizar, experimentar y resolver problemas.
Este enfoque me ha llevado a renovar contenidos y formatos: análisis de datos experimentales, programación, simulación, robótica, comparación de sistemas biológicos y artificiales y aprendizaje basado en problemas.
Mis propuestas pedagógicas se dirigen también a las escuelas doctorales de la Université de Toulouse, para introducir a doctorandos de distintas disciplinas en la biomimética. También hemos obtenido financiación TIRIS en la convocatoria «Minor Programs» para desarrollar una oferta docente de biomimética y diálogo interdisciplinar desde el grado (proyecto dirigido por Loic TEN-HAGE). Conocer el programa de formación TIRIS ↗
Los materiales están reservados al alumnado matriculado. Esta página presenta los principios pedagógicos, temas y dispositivos originales desarrollados a lo largo de mi docencia.
Del grado al doctorado, la docencia se apoya en sensores, análisis de vídeo, modelización y experimentos concretos.
Los ejemplos siguientes ilustran dispositivos basados en experimentación y resolución de problemas.
Biomecánica · Medición · Programación
A partir de artículos de su interés, los estudiantes eligen una habilidad motriz y diseñan un experimento. En el laboratorio comparan un sistema profesional de referencia, Vicon, utilizado como referencia de máxima precisión, con medios más accesibles: vídeo de teléfono y sensores portátiles.
Las adquisiciones Vicon se combinan con grabaciones de teléfono. Las cruces naranjas colocadas sobre el participante sirven de referencias para analizar el vídeo. Un segundo teléfono, llevado por el participante, registra señales inerciales: aceleraciones lineales y datos de rotación para estudiar las fases del movimiento.
Estas situaciones llevan al alumnado a tratar señales, analizar el movimiento mediante biomecánica y programar algoritmos para calcular parámetros relevantes. Comparan resultados entre dispositivos y discuten posibilidades y limitaciones. Algunos proyectos desarrollan aplicaciones de biofeedbackque convierten las mediciones en información para el usuario.
Este enfoque desarrolla competencias útiles en los másteres de Actividad Física Adaptada y de Entrenamiento y Optimización del Rendimiento Deportivo (EOPS) : diseñar mediciones, manejar herramientas de análisis cuantificado y evaluar críticamente datos de sistemas profesionales o teléfonos.
Etología · Comportamiento · Cognición
En el máster de Etología y Cognición Comparada (ECC), los estudiantes traducen comportamientos a algoritmos. Dos grupos programan cada uno un robot Thymiopara moverse en un recinto cerrado. Los papeles se sortean: un grupo diseña el depredador y el otro la presa.
¿Cómo detectar, perseguir o evitar al otro robot respetando los límites del recinto? Los estudiantes explicitan información y reglas de percepción–acción, y después prueban y ajustan sus programas.
El encuentro de los robots muestra cómo reglas individuales producen interacción. El ejercicio combina observación del comportamiento, modelización, programación y experimentación.
Escuelas doctorales · Biomimética · Diseño colectivo
Desde 2025, los encuentros Biomimove ofrecen una iniciación a la biomimética basada en el intercambio interdisciplinar y la práctica. Las conferencias aportan ejemplos del mundo vivo y los talleres los convierten en ideas de diseño.
¿Qué es un hackathon? Es un taller intensivo y de duración limitada en el que un equipo reúne sus competencias para responder a un reto y presentar una propuesta. No siempre requiere programar: aquí se diseña a partir del mundo vivo. Adopta el formato de creatón en 2025 y 2026.
En 2025: descubrir el método y diseñar. El programa combina una introducción a la biomimética por David MACQUART (CeeBIOS), Magali GERINO (catedrática de Ecología) y Pierre MORETTO con un juego serio y un creatón sobre movimiento, bioinspiración y biomimética. Los grupos trabajan en dos sesiones y presentan sus proyectos, uniendo principios, intercambio y propuesta común.
En 2026: inspirarse en el mundo vivo para diseñar exoesqueletos. El programa del 20 de noviembre prevé una introducción con David MACQUART y dos talleres: elección del modelo biológico y ciclo de diseño. Organizada con Fondation Catalyse, Le Catalyseur y CEEBIOS, la jornada terminará con presentaciones y un premio del jurado.
El objetivo pedagógico. Aprender a formular una necesidad, buscar un principio biológico, comprender su funcionamiento y discutir su transferencia. El trabajo en equipo desarrolla escucha, creatividad argumentada y pensamiento crítico: cada grupo explicita hipótesis, límites de la analogía y etapas de validación.
Estos talleres forman parte de mi compromiso con una oferta de formación en biomimética para estudiantes de máster y doctorado y complementan el desarrollo docente apoyado por TIRIS mediante «Minor Programs».
Formación · Investigación · Dinamización científica
Construir formaciones compartidas, desarrollar medios experimentales y dinamizar comunidades científicas: tres dimensiones de mi compromiso colectivo en Lille, Toulouse y a escala nacional.
Vicepresidencia y enseñanza a distancia.
Plataforma de análisis del movimiento y estrategia científica.
Máster Lille-Nord de France, GDR BIOMIM, Biomimove y HAL.
Responsabilidades docentes y coordinación interuniversitaria
2006–2009 · Vicepresidencia
Como vicedecano responsable del máster «Sciences, ingénierie et métiers du sport», organicé las seis especialidades ofrecidas por la Facultad de Ciencias del Deporte y Educación Física. Estas funciones formaban parte de mi participación en los órganos y las formaciones de la facultad.
2003–2009 · Innovación docente
Paralelamente, de 2003 a 2009 dirigí el proyecto e-M@ster, dedicado a la enseñanza a distancia en Lille 2 y la red Grand Nord. Estas responsabilidades reunían competencias docentes y científicas entre centros para estructurar una formación investigadora interuniversitaria.
Infraestructura experimental y estructuración de la investigación
2013–2020 · Creación y dirección
De 2013 a 2020 creé y dirigí la plataforma de análisis del movimiento de la F2SMH, en colaboración con el CREPS de Toulouse. La responsabilidad combinaba medios experimentales y colaboraciones científicas y profesionales.
Conocida como CAAPS y presentada hoy como PRIMH, la plataforma vincula investigación, análisis del rendimiento y aplicaciones del movimiento humano.
Desde 2025 · Política científica
Como miembro del comité de investigación TIRIS desde 2025, contribuyo a las orientaciones científicas y al desarrollo de la biomimética como enfoque transversal.
Reunir una comunidad, organizar intercambios y difundir sus trabajos
2003–2009 · Red Grand Nord
De 2003 a 2009 asumí la responsabilidad y coordinación regional del máster de investigación «Sciences du sport» de Grand Nord y, en 2008–2009, del máster STAPS de «Lille-Nord de France». Liderado por Lille 2, estaba acreditado conjuntamente por cinco universidades: Lille 2, Valenciennes et du Hainaut-Cambrésis, Picardie Jules Verne en Amiens, Artois — campus de Liévin — y Littoral Côte d’Opale.
La misión consistía en coordinar los cursos y seminarios de 65 docentes-investigadores (18 catedráticos, 5 maîtres de conférences con HDR y 42 maîtres de conférences), adscritos a 26 equipos y laboratorios de Nord-Pas-de-Calais y Picardie. Incluía coordinar itinerarios conjuntos y enlazar con escuelas doctorales de biología-salud y de derecho, humanidades y ciencias sociales.
Desde 2019 · Dinamización científica
Implicado desde 2019 en la creación del GDR CNRS 2088 «Biomimética y Bioinspiración», cuyas actividades comenzaron en 2020, soy miembro del consejo científico y responsable del eje «Movimiento, Desplazamiento, Biomecánica, Biorrobótica». Esta responsabilidad conecta investigadores de distintas disciplinas para comprender el movimiento animal y humano y transferirlo a sistemas bioinspirados.
Las preguntas relacionan percepción y acción, propiedades mecánicas y capacidades de desplazamiento, y coordinación individual y comportamiento colectivo. El eje reúne biología, etología, biomecánica y robótica para diseñar dispositivos inspirados en seres vivos y utilizar modelos y robots para contrastar hipótesis biológicas.
2023 · 2024 · 2025 · 2026
Esta misión se concreta en sesiones científicas y los encuentros Biomimove «Movimiento animal y humano, Biomecánica, Biorrobótica», bajo el GDR. Las conferencias presentan avances; las mesas redondas comparan métodos y preguntas comunes; los talleres y juegos serios abren la biomimética a la experimentación colectiva. Reúnen investigadores, doctorandos y socios de transferencia, como Ceebios y agentes regionales de innovación.
Mediante esta organización, contribuyo a mantener intercambios y colaboraciones más allá de los encuentros. Las ediciones Biomimove 2023, 2024 y 2025, seguidas de Biomimove 2026, en preparación, dan continuidad a esta actividad combinando presentaciones, debates y práctica.
Ciencia abierta · Difusión
La colección HAL Biomimove prolonga esta dinámica difundiendo los trabajos de los encuentros. Construye una memoria científica común y da visibilidad a las contribuciones, permitiendo consultar documentos y mantener los intercambios entre ediciones. Organizar encuentros y difundir en HAL responden al mismo compromiso: compartir conocimiento y hacerlo accesible a una comunidad interdisciplinar.