Locomotion et transport de charge
Biomécanique de la locomotion et du transport de charge chez l’homme et la fourmi, avec une attention portée aux coordinations individuelles et collectives.
En savoir plus sur le projet CAB 7 →Université de Toulouse · CBI / CRCA / CAB
De la fourmi à l’homme
De la locomotion au transport collectif de charge
De l’exosquelette aux systèmes bioinspirés
Ce site présente les recherches, projets, enseignements et responsabilités que j’ai développés ou coordonnés au cours de ma carrière universitaire.
La recherche et l’enseignement universitaires reposent sur un effort collectif. Ce site est une manière de rendre compte des travaux que cet engagement et les financements publics rendent possibles. Il s’adresse aux citoyens qui souhaitent en comprendre les enjeux, aux étudiants et aux collègues de toutes disciplines.
Mécano-éthologie


Comprendre comment les propriétés mécaniques des organismes et leurs interactions contribuent à l’émergence des comportements, puis explorer leur transfert vers des systèmes bioinspirés.
Deux projets complémentaires : comprendre la locomotion et le transport de charge chez l’homme et la fourmi, puis utiliser les lois de changement d’échelle pour transférer ces connaissances vers la robotique et les exosquelettes.
Biomécanique de la locomotion et du transport de charge chez l’homme et la fourmi, avec une attention portée aux coordinations individuelles et collectives.
En savoir plus sur le projet CAB 7 →Dilatation de l’espace-temps à travers les échelles : efficacité des insectes, pattes robotiques et exosquelettes d’assistance au transport collectif humain.
En savoir plus sur le projet CAB 10 →Instrumentation · Encadrements · Collaborations
Développer des outils pour mesurer les interactions mécaniques et comprendre la performance individuelle et collective.
01 · Instrumentation à l’échelle de la fourmi
Comment mesurer les très faibles forces exercées par chaque patte d’une fourmi en déplacement ? Cette collaboration avec Vincent FOURCASSIÉ et le LAAS-CNRS associe biomécanique et conception de capteurs optiques. Le réseau de micropiliers déformables permet de relier les déplacements observés par caméra aux forces exercées dans le plan du support.
MANSARD et al. (2026) présentent un dispositif à large champ d’observation, permettant de mesurer simultanément les forces planaires des pattes sur plusieurs pas, avec une résolution annoncée de 0,5 µN. Le projet privilégie un système adaptable, robuste et peu coûteux. Co-auteurs : Vincent MANSARD, Elliot PERREZ, Dorian GAUTIER, Julien ROUL, Christian BERGAUD, Pierre MORETTO et Vincent FOURCASSIÉ. [1]
Le mémoire de M2 documente l’observation des appuis sur les micropiliers et leur suivi fluorescent. [2] Une technique d’estimation de la composante normale est à l’étude.
02 · Rugby et sports collectifs
Direction de thèse : Pierre MORETTO ; co-direction : Saad DRISSI. Réalisée dans le cadre d’une CIFRE au Stade Toulousain, la thèse, soutenue en 2023, porte sur la construction d’un indice de charge des impacts à partir de systèmes embarqués. Elle examine les possibilités et les limites des données accélérométriques pour caractériser les sollicitations subies par les joueurs. [3]
L’article de LOKTEFF et al. (2022) analyse deux saisons de suivi en club élite. Il montre que la fréquence et l’intensité des impacts diffèrent selon les postes : les arrières enregistrent moins d’impacts que les avants, mais d’intensité supérieure. Ces résultats invitent à adapter le suivi de charge aux exigences du poste. [4]
Thèse co-encadrée par Pierre MORETTO et Cristian PASQUARETTA, dans le cadre d’une CIFRE à Colomiers Rugby, et soutenue en 2025 : Performance en Rugby à XV : articulation entre indicateurs collectifs et impact individuel. Le travail relie l’analyse du jeu aux questions de performance des équipes. [5]
BÉCHARD et al. (2025) étudient 34 matchs d’une équipe performante, en distinguant les franchissements issus du jeu ouvert de ceux provenant de phases statiques. Les franchissements dynamiques sont associés à un écart de score plus favorable, à domicile comme à l’extérieur ; l’association avec les franchissements statiques dépend davantage du lieu du match. Ces résultats décrivent une équipe et une saison, sans établir une règle universelle. [6]
Avec Thomas BÉCHARD, Pierre MORETTO, Sébastien DÉJEAN et Cristian PASQUARETTA, ODET et al. (2025) proposent une méthode associant apprentissage automatique et explicabilité. Un modèle prédit les résultats à partir d’indicateurs de performance ; l’analyse SHAP précise ensuite le rôle de ces indicateurs à trois niveaux : tendances générales, forces et faiblesses d’une équipe, puis diagnostic d’un match. L’objectif est de rendre les prédictions interprétables pour les analystes et les entraîneurs. [7]
Ces travaux s’inscrivent dans le développement des recherches sur les dynamiques collectives, auquel j’ai contribué par les encadrements doctoraux et les collaborations scientifiques qui ont abouti au recrutement de Cristian PASQUARETTA. Ma participation au projet CAB 9 concerne i) l’intégration de la détection et de la quantification des impacts dans l’analyse et la prédiction des mouvements collectifs en sport et ii) l’étude des conséquences des retours d’informations aux joueurs sur la fitness individuelle et l’organisation collective de l’équipe (Projet TIRIS Sens-Perf 2026–2030 en cours). Appel à projets SUSP — Scaling Up Science Program ↗
Projet CAB 7 · Biomécanique comparée
De la fourmi à l’homme · De la locomotion au transport collectif de charge
Comment rester stable quand on transporte une charge ? Comment les coordinations intersegmentaires et les interactions entre partenaires influencent-elles le mouvement ? Le projet associe observation du comportement, mesures mécaniques et modélisation pour comprendre ces adaptations.
Comprendre les appuis, l’anatomie et la stabilité lors du portage, puis construire un modèle biomimétique.
Travaux antérieurs · Thèse déposée, 2019
Biomécanique et énergétique de la locomotion et du transport de charge chez la fourmi. Codirection : Vincent FOURCASSIÉ et Pierre MORETTO.
La thèse étudie les mouvements des pattes, le déplacement du centre de masse et la dépense énergétique chez Messor barbarus. Elle compare des ouvrières de tailles différentes et des charges de masses variables pour comprendre les contraintes du transport et leur lien avec l’approvisionnement de la colonie. [T1]
Ce que montre l’article. Sans charge, les grandes ouvrières compensent le déséquilibre lié à leur tête proportionnellement plus volumineuse en adaptant leurs appuis. Sous charge, les différences de démarche entre tailles s’atténuent ; les observations suggèrent que les pattes arrière s’agrippent au sol pour limiter le basculement vers l’avant. Un modèle simple montre qu’un effet d’échelle suffit à expliquer une grande part des différences de capacité de portage. [1]
La performance de transport dépend donc aussi des appuis et de la stabilité, au-delà de la seule taille de l’animal.
Travaux antérieurs · Thèse déposée, 2024
Morphologie fonctionnelle et biomécanique du transport de charge chez la fourmi. Direction : Pierre MORETTO ; codirection : Vincent FOURCASSIÉ.
Ces travaux prolongent l’observation de la marche par l’étude de la morphologie fonctionnelle et la construction de modèles articulés de la fourmi. Il s’agit de relier les structures anatomiques aux mouvements mesurés. [T2]
Ce que montre l’article. L’étude cosignée avec Santiago ARROYAVE-TOBON et al. combine microtomographie, vidéos synchronisées et simulation sous OpenSim. Elle évalue la fiabilité d’un modèle de Messor barbarus : dans les conditions testées, les mouvements calculés sont environ quatre fois plus sensibles aux erreurs de positionnement des repères suivis en vidéo qu’aux incertitudes géométriques des articulations. [2]
Pour interpréter les mouvements d’un animal aussi petit, la précision du suivi vidéo est déterminante. Cette étude pose une base méthodologique pour des modèles biomécaniques plus complets.
Recherches actuelles · Thèse en cours
Barba-Mim : vers un modèle biomimétique de Messor barbarus sous OpenSim. Contrat doctoral SEVAB.
Le travail en cours poursuit la construction du modèle en reliant les images anatomiques à une représentation tridimensionnelle exploitable pour la simulation. Les animations ci-dessous montrent la segmentation à partir des images de microtomographie, puis la reconstruction 3D. Elles illustrent une étape de construction du modèle ; les résultats de la thèse seront présentés au fur et à mesure de leur validation.
La microtomographie fournit des coupes de l’animal. La segmentation identifie les structures dans ces coupes ; leur assemblage restitue, dans un modèle numérique, une géométrie en trois dimensions de l’ensemble des structures : cuticule, muscles, apodèmes.
Cette géométrie constitue un support pour le modèle dynamique sous OpenSim, qui permet de simuler une dynamique sur la base de critères d’optimisation, puis de confronter la simulation aux mouvements observés expérimentalement.
Crédit des animations : CBI-CRCA-SVERKALOV 2026.
Comprendre comment deux porteurs coordonnent leurs efforts face à la masse, à la précision et à l’assistance.
Travaux antérieurs · Article publié en 2021
Transport à deux : effet de la masse sur la marche et la répartition des efforts. FUMERY et al., 2021. [3]
La question et la méthode. Comment deux porteurs adaptent-ils leur marche lorsque la charge augmente ? Les binômes transportent un objet représentant 20 %, 30 % ou 40 % de la somme de leurs masses corporelles. L’analyse considère les deux personnes et l’objet comme un seul système, tout en mesurant les sollicitations articulaires de chaque porteur.
Ce que montre l’article. Les participants raccourcissent leurs pas et réduisent les déplacements verticaux du centre de masse de l’ensemble. Les asymétries de sollicitations articulaires et leur coordination suggèrent une organisation porteur-guide. Au-delà de la condition à 30 %, les contraintes articulaires se répartissent plus également entre les partenaires, tandis que le fonctionnement pendulaire de l’ensemble se dégrade.
Partager une charge ne revient pas à partager uniformément l’effort : le binôme adapte sa coopération à la contrainte mécanique.
Travaux antérieurs · Article publié en 2022
Effet d’une contrainte de précision sur le transport collectif. SGHAIER et al., 2022. [4]
La question et la méthode. Que devient cette coordination lorsque les porteurs doivent également stabiliser le contenu de la charge ? Dix binômes réalisent un transport ordinaire, puis le même transport en maintenant une balle sur l’objet. L’étude compare le mouvement du centre de masse de l’ensemble et les forces et moments articulaires des membres supérieurs.
Ce que montre l’article. La tâche de précision réduit la vitesse de déplacement et les oscillations verticales du centre de masse. La récupération d’énergie mécanique diminue et les partenaires réorganisent leur coordination. Les sollicitations articulaires des membres supérieurs sont alors mieux équilibrées entre les deux porteurs.
La précision transforme le compromis entre économie du déplacement et partage des efforts. Elle complète les résultats de FUMERY sur l’effet de la masse transportée.
Recherches actuelles · Thèse en cours
Influence d’un exosquelette artificiel sur le transport collectif de charge.
La thèse étudie l’ErgoSkel, conçu à l’Université de technologie de Compiègne (UTC), avec Khalil BEN MANSOUR. Elle vise à quantifier les perturbations induites par le soulagement du poids sur les contributions respectives des deux porteurs et sur leur partage des tâches.
L’enjeu est de comprendre comment l’assistance mécanique transforme l’organisation du binôme : comment les partenaires redistribuent-ils leurs efforts et adaptent-ils leur coordination lorsque les conditions de portage changent ? Ces questions prolongent les études sur la masse transportée et la précision du geste collectif. Les résultats de cette thèse en cours seront présentés après leur validation.
Les expériences de transport collectif avec et sans exosquelette sont réalisées au laboratoire d’analyse du mouvement de la F2SMH de Toulouse, sur la plateforme PRIMH ↗. Thèse de doctorat de Chloé KEMANDJOU, sous la direction de Pierre MORETTO.
Chez la fourmi, les travaux antérieurs éclairent les liens entre morphologie, appuis et portage. Chez l’homme, les études de FUMERY et SGHAIER montrent comment la masse et la précision modifient la coordination du binôme. Les thèses en cours de Dmitry SVERKALOV et Chloé KEMANDJOU prolongent ces approches respectivement par la modélisation biomimétique et l’étude de l’assistance au portage.
À terme, nous souhaitons rapprocher ces connaissances pour proposer une version biomimétique de l’exosquelette et des commandes adaptées au transport collectif de charge. Cette perspective constitue un objectif de recherche.
Articles sélectionnés dans le CV pour leur lien direct avec le projet CAB 7 et son prolongement vers CAB 10, complétés par la communication consacrée à Pohod15Leg.
SVERKALOV D. Barba-Mim : vers un modèle biomimétique de Messor barbarus sous OpenSim. Thèse en cours, contrat doctoral SEVAB. Sujet indiqué dans le CV ; illustrations communiquées par Pierre MORETTO.
KEMANDJOU C. Influence d’un exosquelette artificiel sur le transport collectif de charge. Thèse en cours. Étude de l’ErgoSkel, conçu à l’Université de technologie de Compiègne (UTC), avec Khalil BEN MANSOUR. Présentation du sujet communiquée par Pierre MORETTO.
De l’exosquelette aux systèmes bioinspirés · Projet CAB 10
Relier les connaissances sur la locomotion et le transport de charge aux systèmes bioinspirés, en associant approche adimensionnelle, robotique hexapode et assistance au transport collectif.
01 · Cadre commun
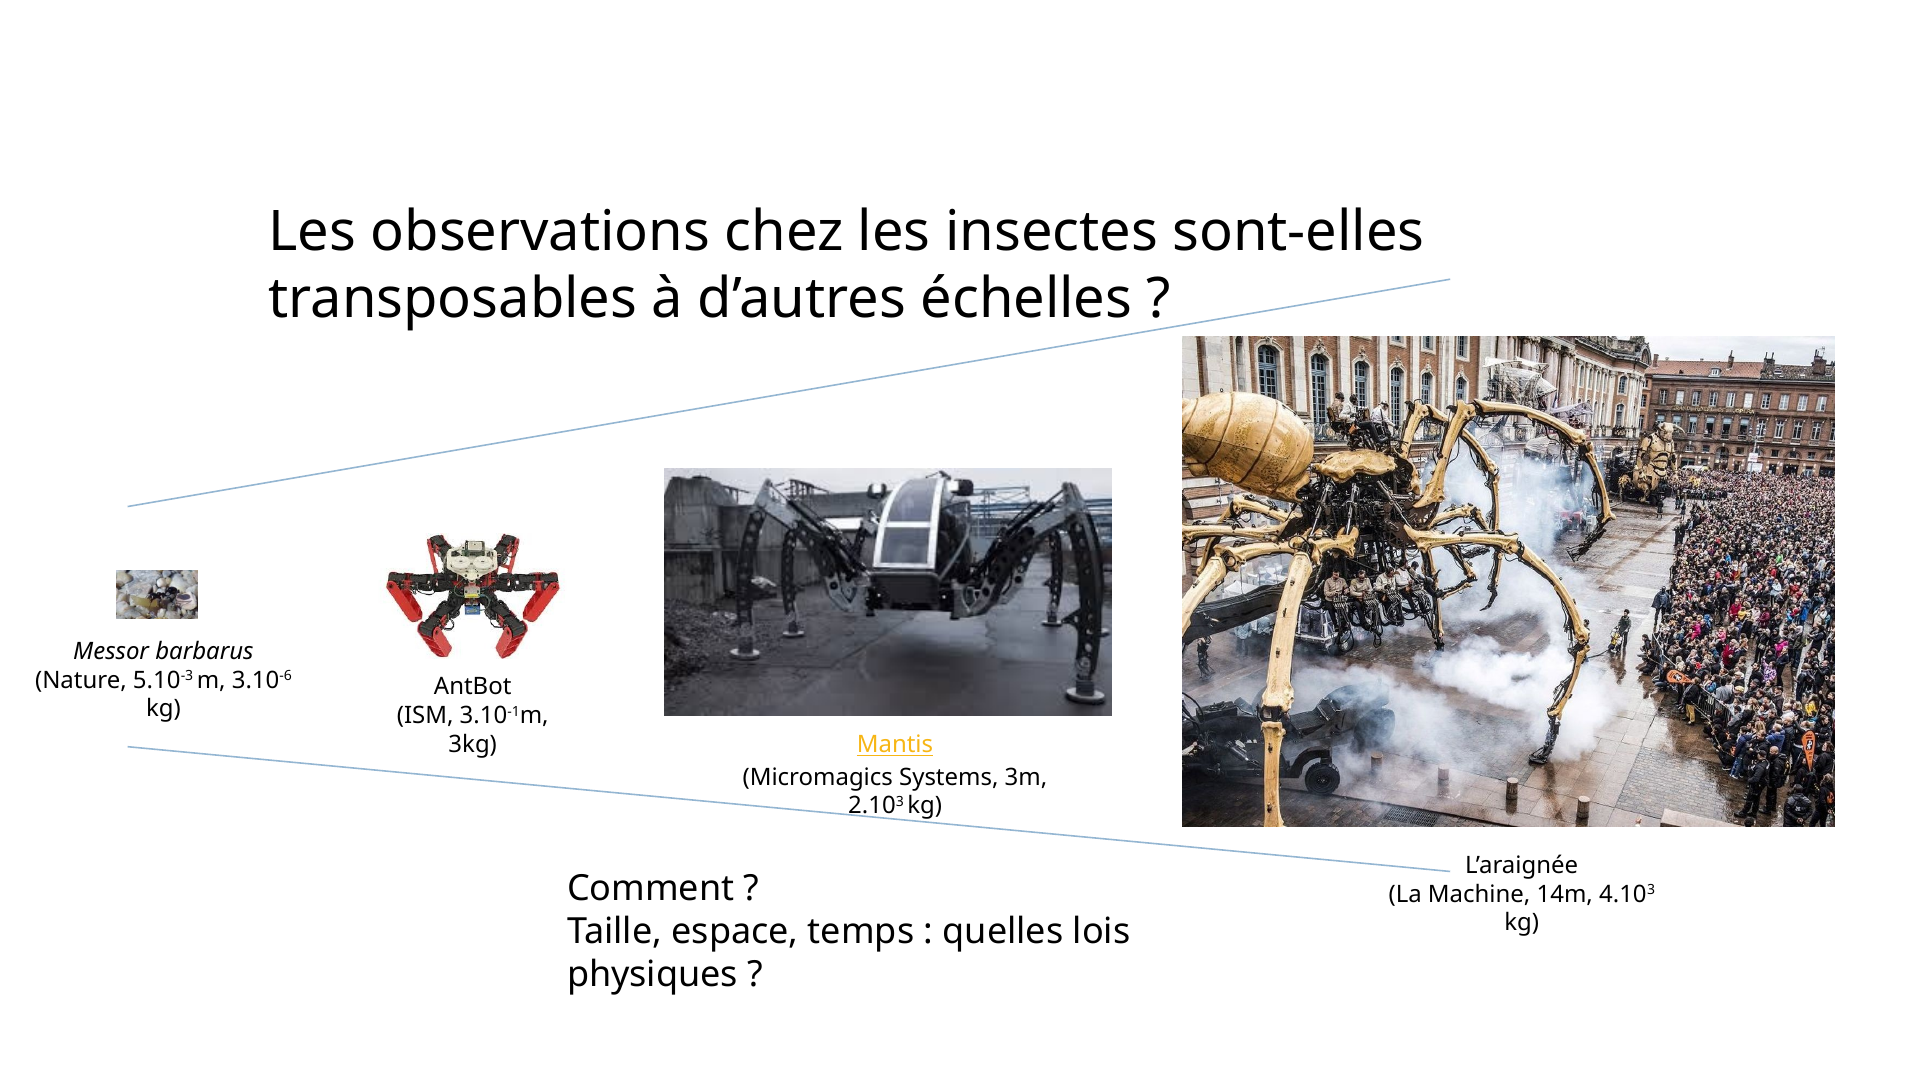
Transposer la locomotion d’une fourmi à un robot exige de considérer ensemble les différences de tailles et de temporalités à travers les échelles : nous parlerons de dilatation spatio-temporelle. L’approche adimensionnelle permet de comparer ces systèmes à partir de nombres adimensionnels (sans unité), identifiés en appliquant le théorème Π de VASCHY–BUCKINGHAM. Pour un ensemble de variables physiques donné, ce théorème détermine le nombre de groupes sans dimension indépendants nécessaires pour exprimer les relations entre ces variables.
De gauche à droite : Messor barbarus (environ 5 mm, 3 mg), AntBot (ISM, 30 cm, 3 kg), Mantis (Micromagic Systems, 3 m, 2 tonnes) et l’araignée de La Machine (14 m, 4 tonnes). Ces systèmes illustrent les changements de taille et de masse à considérer pour transposer les observations faites chez les insectes : quelles lois physiques relient les dimensions, les vitesses et les temps caractéristiques ? Pierre MORETTO et al., 2024 ↗
La présentation confronte notamment deux hypothèses : une dynamique dominée par la gravité, décrite par le nombre de FROUDE, et une dynamique où intervient la viscosité, décrite par le nombre de REYNOLDS. Les comparaisons présentées chez Messor barbarus apparaissent davantage compatibles avec la similitude de FROUDE. À gravité constante, celle-ci implique que les temps caractéristiques et les vitesses varient comme la racine carrée de la longueur.
Ces relations orientent le choix des fréquences de pas et des vitesses articulaires d’une patte robotique bioinspirée. Leur transfert doit aussi tenir compte des matériaux, de la rigidité et des interactions entre les segments.
Projet CAB 10 · Du vivant aux systèmes artificiels
De la patte bioinspirée pour les robots hexapodes aux perspectives d’assistance au transport collectif de charge.
01 · Robotique hexapode
L’article de BRODOLINE et al. présente des bancs d’essai pour étudier et comparer les performances d’une patte de fourmi et d’une patte de robot hexapode. [1] Ce travail instrumental constitue un point de passage vers le projet CAB 10 : utiliser une approche biomimétique et adimensionnelle pour explorer le transfert entre échelles, vers les pattes robotiques et les exosquelettes d’assistance.
La patte biomimétique Pohod15Leg est issue des travaux d’Ilya BRODOLINE, réalisés dans le cadre de sa thèse de doctorat à l’Institut des sciences du mouvement (ISM), à Marseille, sous l’encadrement de Julien SERRES et Stéphane VIOLLET. Inspirée de la géométrie de la patte de la fourmi Cataglyphis fortis, elle comporte trois degrés de liberté. Elle a vocation à équiper des robots hexapodes développés à Marseille, tels qu’AntBot. [2]
02 · Perspective de recherche
Le volet ErgoSkel V2 s’inscrit dans l’objectif de rapprocher les projets Fourmi et Homme pour concevoir une assistance biomimétique et des commandes adaptées au transport collectif de charge.
Les travaux en cours de Chloé KEMANDJOU sur l’ErgoSkel, conçu à l’Université de technologie de Compiègne (UTC), avec Khalil BEN MANSOUR, visent à quantifier les effets du soulagement du poids sur les contributions respectives des deux porteurs et leur partage des tâches. Ils pourront nourrir cette perspective de conception.
Il s’agit ici d’un objectif de recherche : les caractéristiques de la version V2 et ses résultats seront précisés à mesure de l’avancement des travaux.
Découvrir les études sur le transport collectif dans le projet CAB 7 →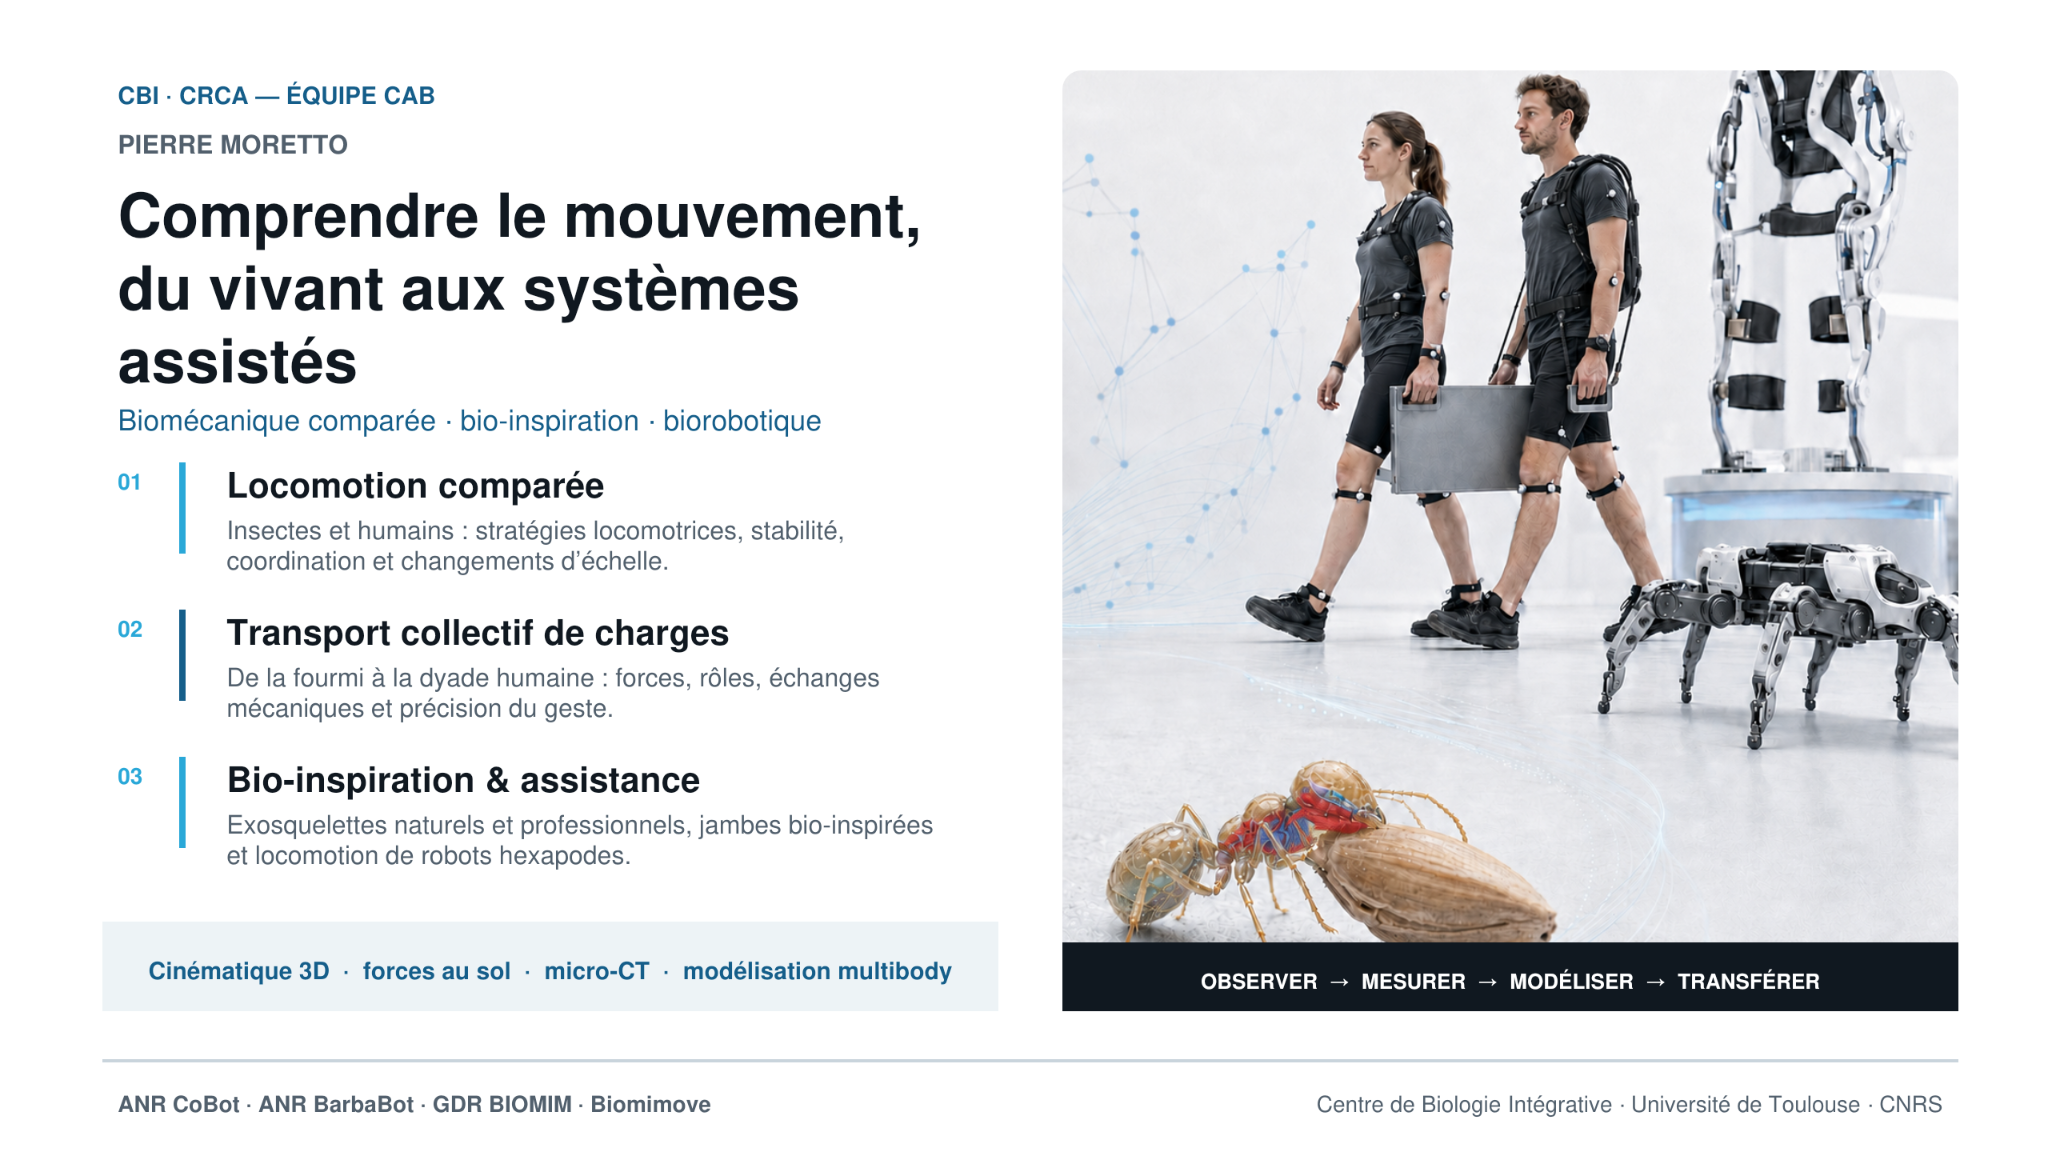
Des travaux fondateurs aux systèmes bioinspirés
FROUDE, STROUHAL et Modela pour la marche et la course ; optimisation mécanique et changement de posture en cyclisme.
Faire marcher ou courir deux personnes à la même vitesse ne leur impose pas nécessairement une tâche mécaniquement équivalente. La longueur des membres, la fréquence des pas et les échanges d’énergie modifient les conditions du mouvement. L’approche adimensionnelle vise à séparer ces effets de taille des différences de stratégie locomotrice.
Ce programme s’est construit au fil des travaux doctoraux de Michaël BISIAUX sur la marche (2002), de Nicolas DELATTRE sur la similitude dynamique en course (2008), puis de David VILLEGER sur la restitution d’énergie élastique et la locomotion (2014). Les recherches d’Antony COSTES sur le cyclisme (2016), codirigées avec Bruno WATIER comme celles de David VILLEGER, prolongent l’étude des contraintes mécaniques et des choix de mouvement.
01 · Marche et course
Le nombre de FROUDE, usuellement écrit Fr = v²/(gL), rapporte les effets d’inertie aux effets de la gravité. Il permet de choisir des vitesses comparables en tenant compte d’une longueur caractéristique, par exemple celle du membre inférieur. Le nombre de STROUHAL, St = fL/v, relie la fréquence du mouvement à la vitesse et à cette longueur. Il introduit explicitement le rythme des pas.
Dans leur étude de la course chez quinze participants, DELATTRE, LAFORTUNE et MORETTO (2009) montrent que chacun de ces nombres apporte une information utile, mais qu’aucun ne suffit, utilisé seul, à obtenir une similitude dynamique complète : STROUHAL rapproche particulièrement les paramètres temporels, tandis que FROUDE agit sur une partie des paramètres mécaniques. Ce résultat conduit à rechercher leur combinaison. [1]
DELATTRE et MORETTO (2008) introduisent un nombre adimensionnel à partir des échanges entre énergie cinétique, énergie potentielle gravitationnelle et énergie élastique d’un modèle masse–ressort. Cette formulation, à l’origine de Modela, relie le bilan énergétique à une combinaison de FROUDE et de STROUHAL. Il s’agit d’abord d’un résultat de modélisation, ensuite mis à l’épreuve expérimentalement. [2]
Les travaux de VILLEGER, COSTES, WATIER et MORETTO comparent trois conditions chez dix-neuf participants : une même vitesse pour tous, une vitesse ajustée par FROUDE, puis une vitesse et une fréquence ajustées conjointement. Modela-r pour la course (2014) et Modela-w pour la marche (2015) améliorent la similitude entre participants et réduisent la variabilité de paramètres mécaniques adimensionnels. Dans les protocoles étudiés, les critères de similitude sont satisfaits pour 52 paramètres sur 54 en course et 30 sur 36 en marche dans la troisième condition, contre respectivement 32 et 22 avec FROUDE seul. [3, 4]
Dans le prolongement de l’approche adimensionnelle de Modela, MORETTO et al. (2016) éclairent les échanges d’énergie du système polyarticulé en reliant la variation de l’énergie élastique du modèle masse–ressort à la variation de l’énergie cinétique interne diminuée du travail des forces internes, ce qui met en évidence le rôle de la coordination des travaux articulaires dans l’émergence d’une raideur globale. [8]
L’intérêt est de comparer des techniques, des équipements ou des populations dans des conditions mécaniques mieux harmonisées. Ces résultats concernent les protocoles testés ; ils ne constituent pas à eux seuls une validation diagnostique.
02 · Cyclisme
La thèse d’Antony COSTES porte sur les stratégies d’optimisation et la transition assis–danseuse sur ergocycle, avec l’étude de l’effet de la fatigue. Les publications retenues ici analysent les forces exercées sur le vélo et la coordination du corps lorsque la puissance augmente.
COSTES et al. (2015) instrumentent la selle, les pédales et le guidon et reconstruisent le mouvement du corps. Chez vingt-cinq participants non cyclistes, l’augmentation des forces aux pédales s’accompagne d’une diminution de la force verticale minimale sur la selle. À l’approche de la transition spontanée, des actions sur le guidon et les pédales apparaissent pour contrer le soulèvement du tronc. Les résultats suggèrent que cette décharge de la selle contribue au passage en danseuse. [5]
L’analyse des membres supérieurs montre également que les sollicitations du poignet, du coude et de l’épaule augmentent avec la puissance et sont plus élevées en danseuse : comprendre le pédalage demande donc de considérer l’ensemble du corps. [6] Une autre étude relie la transition spontanée à la minimisation de fonctions de coût fondées sur les moments articulaires et l’activité musculaire : la position assise est plus favorable en dessous de la puissance de transition, et la danseuse au-dessus. [7]
Une concordance entre électromyographie et biomécanique. Les fonctions de coût issues de l’activité musculaire, y compris après pondération par le volume des muscles, et celles fondées sur les moments articulaires révèlent une même tendance : à faible puissance, la position assise est plus favorable ; à forte puissance, l’avantage se déplace vers la danseuse. Cette concordance suggère que la transition assis–danseuse participe à une stratégie de réorganisation des sollicitations mécaniques et musculaires lorsque la puissance augmente. [7]
Le lien avec la marche et la course est la recherche de principes mécaniques expliquant l’émergence d’une stratégie. Les articles de cyclisme présentés ici ne constituent pas une validation de Modela appliqué au pédalage.
Ces travaux fournissent deux outils complémentaires : comparer des systèmes à des échelles différentes et rechercher les contraintes qui orientent leurs mouvements. Le projet CAB 10 prolonge cette démarche vers la locomotion des fourmis, les pattes robotiques et les exosquelettes, en vérifiant à chaque transfert les hypothèses physiques et les propriétés des matériaux.
Une autre branche de ce programme concerne la mesure des appuis et le retour d’information au marcheur : comment transformer une mesure biomécanique en une information permettant d’adapter son mouvement ?
De la mesure à l’adaptation du mouvement
Mesurer les pressions sous le pied, restituer une information au marcheur et concevoir des dispositifs pour l’évaluation et la rééducation.
La baropodométrie mesure la répartition des pressions plantaires. Le biofeedback ajoute une boucle de retour : un signal visuel ou sonore informe la personne de ses appuis et l’aide à modifier volontairement sa marche. L’enjeu est de soulager une zone ciblée tout en surveillant la redistribution des pressions ailleurs sous le pied.
Les travaux doctoraux de Virginie FEMERY (2003) puis d’Aurélien DESCATOIRE (2009), menés à Lille 2, ont contribué au développement et à l’évaluation de cette approche. À Toulouse, ceux de Laëtitia CLAVERIE (2017), en CIFRE avec Médicapteurs et codirigés avec Anne ILLE, ont porté sur un système embarqué d’évaluation de la locomotion à partir des pressions plantaires.
01 · FEMERY et DESCATOIRE
L’étude de FEMERY et al. (2008) examine la possibilité d’une décharge volontaire partielle de la première tête métatarsienne grâce à des signaux visuels et sonores. Chez huit personnes en bonne santé, cinq parviennent à modifier significativement leur appui selon l’objectif demandé. La tendance à trop décharger la zone montre toutefois l’importance d’un apprentissage et d’un retour d’information précis. [1]
BIRD — Baropodometric Information Return Device associe des capteurs plantaires et un retour d’information sur des seuils de pression. Les publications de DESCATOIRE et al. décrivent le dispositif et montrent, dans des études de faisabilité, la possibilité de changer la stratégie de marche pour décharger une zone ciblée. L’objectif clinique est notamment d’apporter une information de substitution lorsque les sensations protectrices du pied sont altérées. [2, 3]
Ces études établissent une faisabilité du retour baropodométrique. Elles ne démontrent pas, à elles seules, une réduction de l’incidence des ulcères ou une efficacité clinique à long terme.
02 · CLAVERIE et Médicapteurs
Un système portable doit rester léger et simple tout en décrivant fidèlement les appuis. Les travaux de CLAVERIE, ILLE et MORETTO posent une question déterminante : où placer un nombre limité de capteurs sous le pied ? La communication de 2015 présente la méthode ; l’article de 2016 compare deux répartitions de capteurs du système W-inshoe® à une plateforme de force. [4, 5]
Chez dix volontaires en bonne santé, l’organisation ajustée des capteurs fournit de bonnes corrélations avec la plateforme pour le déplacement du centre des pressions et la force verticale. La qualité de la mesure dépend donc de la localisation des capteurs, et pas seulement de leur nombre. Cette validation instrumentale ouvre des perspectives de suivi hors du laboratoire et de retour d’information en temps réel. [5]
La thèse de Laëtitia CLAVERIE s’inscrit dans cette collaboration avec Médicapteurs. Le rapport d’activité décrit également les travaux complémentaires d’Olivier GUTIERREZ sur la restitution auditive des informations de marche, articulant instrumentation, perception et adaptation du mouvement.
03 · Transfert et rééducation
Serious Games for Rehabilitation in Seniors — Serious GaRS prolonge la collaboration avec Médicapteurs dans le cadre de financements régionaux et européens FEDER. Développé en réponse à l’appel à projets EASYNOV 2016 — Silver économie, le projet a été retenu pour un montant indiqué de 350 k€ dans le rapport d’activité.
Le principe décrit dans ce rapport repose sur des plateformes de pression reliées à un environnement de jeu : les déplacements du participant commandent un avatar qui interagit avec un collectif virtuel. Les travaux sur les comportements collectifs, notamment ceux de Guy THERAULAZ et de Mathieu LIHOREAU, nourrissent ce rapprochement entre biomécanique, activité physique et jeu.
La perspective est de proposer des exercices engageants pour la rééducation et la prévention des chutes chez les seniors. Le rapport présente un développement de prototype et des évaluations envisagées ; cette page distingue donc ces objectifs des validations instrumentales déjà publiées sur les systèmes de mesure.
Découvrir le projet EASYNOV chez Médicapteurs ↗
Onglet 02
J’enseigne à l’Université de Toulouse, à la Faculté des sciences du sport et du mouvement humain (F2SMH) et à la Faculté sciences et ingénierie (FSI).
Mon enseignement s’appuie sur une approche interdisciplinaire du mouvement, à l’interface entre biologie, biomécanique, neurosciences, physique, modélisation et robotique. Au-delà de l’acquisition de connaissances, je cherche à placer les étudiants en situation de comprendre, modéliser, expérimenter et résoudre un problème.
Cette démarche m’a conduit à faire évoluer régulièrement mes enseignements, tant dans leurs contenus que dans leurs formats pédagogiques : analyse de données expérimentales, programmation, simulation, robotique, confrontation entre systèmes biologiques et artificiels, ou encore apprentissage par problèmes.
Les propositions pédagogiques que je porte s’adressent également aux écoles doctorales de l’Université de Toulouse, pour initier des doctorants de différentes disciplines au biomimétisme. Nous avons également obtenu des financements TIRIS dans le cadre de l’appel à projets « Minor Programs » afin de développer une offre d’enseignements consacrée au biomimétisme et au dialogue entre les disciplines dès la licence (Projet porté par Loic TEN-HAGE). Découvrir le programme de formation TIRIS ↗
Les supports de cours restent réservés aux étudiants inscrits aux enseignements. Cette page présente en revanche les principes pédagogiques, thématiques et dispositifs originaux développés au fil de mes enseignements.
De la licence au doctorat, les enseignements s’appuient sur les capteurs, l’analyse vidéo, la modélisation et des situations expérimentales concrètes.
Les exemples ci-dessous illustrent des dispositifs pédagogiques fondés sur l’expérimentation et la résolution de problèmes.
Biomécanique · Mesure · Programmation
À partir d’articles scientifiques qui les intéressent, les étudiants choisissent une habileté motrice à étudier et construisent leur démarche expérimentale. En salle d’analyse du mouvement, ils confrontent un système professionnel de référence, Vicon, utilisé comme « gold standard », à des moyens plus accessibles : vidéo sur smartphone et capteurs embarqués.
Les acquisitions Vicon sont couplées aux prises de vue d’un téléphone portable. Les croix orange placées sur le sujet servent de repères pour l’analyse du mouvement sur ces vidéos. Un second téléphone, porté par le sujet, enregistre les signaux inertiels : les accélérations linéaires et les données de rotation permettent d’étudier les différentes phases du mouvement.
Ces mises en situation conduisent les étudiants à traiter des signaux, analyser le mouvement par la biomécanique et programmer des algorithmes pour calculer des paramètres pertinents. Ils comparent les résultats obtenus avec les différents dispositifs et en discutent les possibilités et les limites. Certains projets vont jusqu’au développement d’applications de biofeedback, qui transforment les mesures en retours d’information pour l’utilisateur.
Cette démarche développe des compétences particulièrement utiles en master Activité physique adaptée et en master Entraînement et optimisation de la performance sportive (EOPS) : concevoir une mesure, manipuler des outils d’analyse quantifiée du mouvement et exploiter de façon critique les données issues de systèmes professionnels ou de smartphones.
Éthologie · Comportement · Cognition
En master Éthologie Cognitions Comparées (ECC), les étudiants traduisent des comportements sous forme d’algorithmes. Deux groupes programment chacun un robot Thymio, appelé à évoluer dans une enceinte close. Les rôles sont tirés au sort : un groupe conçoit le comportement du prédateur, l’autre celui de la proie.
Comment détecter l’autre robot, le poursuivre ou l’éviter, tout en tenant compte des limites de l’enceinte ? Les étudiants doivent expliciter les informations utilisées et les règles qui relient la perception à l’action, puis tester et ajuster leur programme.
La confrontation des deux robots permet d’observer comment des règles individuelles produisent une interaction. Cet exercice associe observation du comportement, modélisation, programmation et expérimentation.
Écoles doctorales · Biomimétisme · Conception collective
Depuis 2025, les rencontres Biomimove proposent une initiation au biomimétisme fondée sur la rencontre entre disciplines et la mise en pratique. Les conférences apportent des exemples issus du vivant ; les ateliers invitent les participants à transformer ces connaissances en pistes de conception.
Qu’est-ce qu’un hackathon ? C’est un atelier intensif, limité dans le temps, où une équipe réunit ses compétences pour répondre à un défi et présenter une proposition. Il ne nécessite pas toujours de programmer : ici, l’objectif est de concevoir à partir du vivant. Ce format prend la forme d’un créathon en 2025 et 2026.
En 2025 : découvrir la méthode, puis concevoir. Le programme associe une introduction à la démarche biomimétique, animée par David MACQUART (CeeBIOS), Magali GERINO (PU, Ecologie) et Pierre MORETTO, à un jeu sérieux et un créathon autour du mouvement, de la bioinspiration et du biomimétisme. Les groupes travaillent durant deux séquences, puis présentent leurs projets. Cette progression relie découverte des principes, échange entre participants et formulation d’une proposition commune.
En 2026 : s’inspirer du vivant pour concevoir des exosquelettes. Le programme du 20 novembre prévoit une initiation avec David MACQUART, puis deux ateliers : le choix du modèle biologique et la boucle de conception. Organisée avec la Fondation Catalyse, le Catalyseur et CEEBIOS, cette journée se terminera par la présentation des projets et un prix du jury.
L’ambition pédagogique. Apprendre à formuler un besoin, rechercher un principe biologique pertinent, en dégager le fonctionnement et discuter sa transposition dans un système artificiel. Le travail collectif développe l’écoute, la créativité argumentée et l’esprit critique : chaque équipe doit expliciter ses hypothèses, les limites de l’analogie et les étapes nécessaires pour tester sa proposition.
Ces ateliers s’inscrivent dans mon engagement pour une offre de formation au biomimétisme destinée aux étudiants de Masters et Doctorats et complètent le développement d’enseignements soutenu par TIRIS dans le cadre de l’appel à projets « Minor Programs ».
Formation · Recherche · Animation scientifique
Construire des formations partagées, développer des moyens expérimentaux et animer des communautés scientifiques : trois dimensions de mon engagement collectif, à Lille, à Toulouse et au niveau national.
Vice-présidence et télé-enseignement.
Plateforme d’analyse du mouvement et stratégie scientifique.
Master Lille-Nord de France, GDR BIOMIM, Biomimove et HAL.
Responsabilités pédagogiques et coordination interuniversitaire
2006–2009 · Vice-présidence
Vice-doyen en charge du master « Sciences, ingénierie et métiers du sport », j’ai assuré l’organisation des six options de master proposées à la Faculté des sciences du sport et de l’éducation physique. Ces responsabilités s’inscrivaient dans mon engagement au sein des instances et des formations de la faculté.
2003–2009 · Innovation pédagogique
En parallèle, j’ai porté de 2003 à 2009 le projet e-M@ster, consacré au télé-enseignement à Lille 2 et dans le réseau Grand Nord. L’ensemble de ces responsabilités participait à la mise en commun des compétences pédagogiques et scientifiques entre établissements, pour structurer une formation à la recherche à l’échelle interuniversitaire.
Infrastructure expérimentale et structuration de la recherche
2013–2020 · Création et direction
J’ai créé et dirigé de 2013 à 2020 la plateforme d’analyse du mouvement de la F2SMH, en partenariat avec le CREPS de Toulouse. Cette responsabilité associait le développement des moyens expérimentaux et la construction de collaborations scientifiques et professionnelles.
La plateforme, connue sous le nom de CAAPS et aujourd’hui présentée sous le nom de PRIMH, met en relation recherche, analyse de la performance et applications dans le domaine du mouvement humain.
Depuis 2025 · Politique scientifique
Membre du comité recherche de TIRIS depuis 2025, je contribue à la réflexion sur les orientations scientifiques et au développement du biomimétisme comme approche transversale.
Découvrir TIRIS ↗Appels à projets SUSP ↗Appel à projets AToUT ↗
Fédérer une communauté, organiser ses échanges et diffuser ses travaux
2003–2009 · Réseau Grand Nord
De 2003 à 2009, j’ai assuré la responsabilité et la coordination régionale du master recherche « Sciences du sport » du réseau Grand Nord, puis, en 2008–2009, celles du master STAPS du réseau « Lille-Nord de France ». Pilotée par Lille 2, cette formation était co-habilitée par cinq universités : Lille 2, Valenciennes et du Hainaut-Cambrésis, Picardie Jules Verne à Amiens, Artois — site de Liévin — et Littoral Côte d’Opale.
Cette mission consistait à fédérer les cours et les séminaires de 65 enseignants-chercheurs (18 PU, 5 MCU HDR et 42 MCU) — rattachés à 26 Equipes d’accueil et laboratoires du Nord-Pas-de-Calais et de Picardie. Elle associait la coordination des parcours co-habilités et l’interface avec les écoles doctorales en biologie-santé et en droit, sciences humaines et sociales.
Depuis 2019 · Animation scientifique
Impliqué depuis 2019 dans la construction du GDR CNRS 2088 « Biomimétisme et Bioinspiration », dont les activités ont débuté en 2020, je suis membre de son conseil scientifique et responsable de l’axe « Mouvement, Déplacement, Biomécanique, Biorobotique ». Cette responsabilité consiste à mettre en relation des chercheurs de différentes disciplines autour de la compréhension du mouvement animal et humain et de son transfert vers des systèmes bioinspirés.
Les questions abordées relient la perception à l’action, les propriétés mécaniques des organismes à leurs capacités de déplacement, et les coordinations individuelles aux comportements collectifs. L’animation de cet axe rapproche ainsi biologie, éthologie, biomécanique et robotique, avec une double ambition : s’inspirer du vivant pour concevoir des dispositifs et utiliser les modèles et robots pour tester des hypothèses sur le vivant.
2023 · 2024 · 2025 · 2026
Cette mission se concrétise par l’organisation de sessions scientifiques et des rencontres Biomimove « Mouvement animal et humain, Biomécanique, Biorobotique », sous l’égide du GDR. Les conférences présentent les avancées des équipes ; les tables rondes permettent de confronter les méthodes et de dégager des questions communes ; les ateliers et jeux sérieux ouvrent la démarche biomimétique à l’expérimentation collective. Les rencontres associent chercheurs, doctorants et partenaires du transfert, notamment Ceebios et les acteurs régionaux de l’innovation.
À travers cette organisation, je contribue à la continuité des échanges entre les équipes et au développement de collaborations au-delà des journées de rencontre. Les éditions Biomimove 2023, 2024 et 2025, puis Biomimove 2026, en préparation, inscrivent cette animation dans la durée, en articulant présentations scientifiques, discussions et mise en pratique.
Science ouverte · Diffusion
La collection HAL Biomimove prolonge cette dynamique par la diffusion des travaux associés aux rencontres. Elle participe à la constitution d’une mémoire scientifique commune et à la visibilité des contributions, en permettant de retrouver les documents déposés et de poursuivre les échanges entre les éditions. L’organisation des rencontres et la diffusion dans HAL relèvent ainsi d’un même engagement : faire circuler les connaissances et rendre les travaux accessibles à une communauté interdisciplinaire.